Potęga realna.
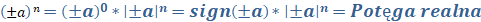
---------------------------------------------------------------------------------------
Liczba, jak trzeba wiedzieć, składa się ze znaku liczbowego oraz występującej
po nim wielkości nieujemnej, czyli zawsze bezwzględnej, czego na ogół
najczęściej nie zaznaczamy tak jak i nie piszemy znaku gdy on jest dodatni.
Te dwie
własności liczby, znak i wielkość, stanowią razem wartość liczby. Jednym ze
sposobów zmiany wielkości liczby jest potęgowanie. Cóż to takiego? Otóż jest to
swoisty sposób zmiany wielkości liczby. Odbywa się zatem w obrębie jej wartości
bezwzględnej.
Jeżeli jest to swoisty sposób zmiany wielkości liczby, to logiczne jest, że w
tym procesie zachowany musi pozostać znak tej liczby poddawanej procesowi. Mamy
więc wartość liczby (ze znakiem) i jej wielkość (wartość bezwzględną), którą
tylko i wyłącznie potęgujemy, co trzeba odróżniać. Ta wartość liczby w tym
swoistym procesie po zmianie jej wielkości poprzez potęgowanie, musi zatem
zostać zachowana co do znaku.
O ile nie stwarza to problemów w działaniu na liczbach dodatnich o tyle z
liczbami ujemnymi jest już inaczej. Liczby ujemne to narastające na osi
liczbowej od zera, w odwrotnym kierunku niż dodatnie.
Gdy oba zbiory są bardzo gęste (liczby Rzeczywiste), to z powodzeniem można te
liczby dodatnie i ujemne przedstawiać jako długości odpowiednich odcinków na
osi liczbowej, narastających w odwrotnych kierunkach. Problem tkwi w tym, że
potęgowanie musiało historycznie być stosowane wcześniej nim upowszechniły się
liczby ujemne które były uważane za nieprawdziwe (o czym jeszcze będzie mowa).
Jeśli ograniczymy się do potęg o wykładniku potęgi stanowiącym liczby naturalne
(1;2;3; ….), a potęgowana liczba jest dodatnia to nie stwarza nam to działanie
żadnych problemów i jest ono jednoetapowe polegające na wymnażaniu wielkości
liczby przez jej wielkość tylokrotnie ile nam mówi wykładnik potęgi i w wyniku
potęgowania jako swoistego sposobu zmiany wielkości liczby wyjściowej otrzymujemy
liczbę dodatnią jako, że mnożenie znaków + nie zmienia wyniku co do
wartości. Inaczej ma się sprawa gdy ta liczba potęgowana jest ujemna, a to
dlatego, że znak „-„ ma właściwość podczas mnożenia, zmiany znaku na przeciwny
niż on był przed wymnożeniem. Gdy liczby ujemne się już upowszechniły i zaczęto
je potęgować zgodnie ze schematem jaki jest dla liczb dodatnich, zaczęły się
dziać dziwne rzeczy. Kolejne stadia namnażania raz dawały wynik mieszczący się
na ujemnej części osi liczbowej po czym po kolejnym wymnożeniu, na dodatniej
jej części. Dzieje się tak dlatego, że proces z jednoetapowego przechodzi tu w
dwuetapowy. Raz, zmiana wielkości wyniku a następnie dwa, poprzez wymnożenie
przez minus, zmiana znaku na przeciwny i skakanie z jednej półosi liczbowej na
drugą. To pojawienie się drugiego etapu czyni w odniesieniu do liczb ujemnych,
że to już nie jest potęgowanie ale tworzenie n-krotnego iloczynu liczby
ujemnej, gdzie „n” nie pełni roli wykładnika tylko mówi o krotności mnożenia
całej liczby.
Bierze się to z niezachowania reżymu, że wartość liczby to jej znak i nieujemna
(bezwzględna) wielkość występująca po znaku i nią tylko i wyłącznie możemy
potęgować, a nie dodatkowo i znaki.
Te nieporozumienia powodują pojawienie się wielu sprzeczności, gdzie matematycy
dla ich uniknięcia nie dociekają skąd się biorą tylko w karykaturalny sposób
okroili dziedzinę potęgowania by ich uniknąć i by owe sprzeczności były poza
dziedziną, gdy tymczasem dziedzina powinna być jak najszersza obejmująca liczby
rzeczywiste „R”.
- Sprzeczności
potęgi klasycznej.
- Dowody
prawdziwości potęgi realnej.
3. Weryfikacja potęgi realnej.
1. Sprzeczności potęgi klasycznej.
Pokażę na
kilku przykładach, ile to sprzeczności jest związanych ze współcześnie
stosowaną potęgą , określoną w ten sposób, że n-tą potęgą
liczby a nazywa się liczbę an=a*a*…..a,
gdzie czynnik mnożenia a powtarza się n razy.
Potęgę tą
będziemy dalej nazywać „potęgą klasyczną’’.
Sprzeczność
1.
Jak to jest
możliwe, że jeśli mamy potęgę trzecią liczby ujemnej np. (-2)3=(-2)*(-2)*(-2)=-8
i jeśli wykładnik 3 rozszerzymy do  , to znaczy tak, by w liczniku
rozszerzonego wykładnika była liczba (potęga) parzysta, otrzymamy wówczas:(-2)3 =
 =
 =
 ? (niezgodne z prawdą). Przecież oba
wykładniki są sobie równe
 a otrzymujemy różne wyniki.
Jeżeli zaś
wykładnik 3 rozszerzymy tak, by w jego liczniku była liczba (potęga)
nieparzysta  to wówczas mamy:
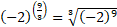 =
 =-8 co jest zgodne z prawdą.
Sprzeczność
2.
Jeżeli mamy
potęgę parzystą liczby (-2), np. (-2)2 czy (-2)4 to,
ponieważ potęgi te są większe od zera, możemy z nich wyciągnąć pierwiastki,
odpowiednio drugiego i czwartego stopnia, otrzymując: 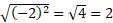 ,
oraz  =

Z drugiej
strony, pierwiastek drugiego czy czwartego stopnia z liczby a większej
od zera czyli  czy
 jest równy potędze
liczby a o wykładniku
 tak, że
 =
 czy =
 .
Zatem po
zastąpieniu określonych pierwiastków odpowiadającymi im potęgami otrzymamy
zapis:
 =
 skąd po wymnożeniu potęg
otrzymamy =
 =
 oraz odpowiednio,
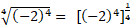 =
 =

Skąd ta
sprzeczność której nie obserwujemy gdy pierwiastkować będziemy potęgi
nieparzyste, jak chociażby:
 =
 =-2 co odpowiada
 =
 =
 = -2 i co jest zgodne z
prawdą.
Sprzeczność
3.
Jeżeli
przedstawimy szeregu liczbowym, 1+2+3+….+n, a wyrazy tego szeregu
podniesiemy do potęgi trzeciej, to okazuje się, że suma n początkowych
sześcianów takiego szeregu jest równa kwadratowi sumy n początkowych
wyrazów szeregu, którego elementy pozostają w potędze pierwszej: 13+23+33+…..+n3 =
(1+2+3+…..+n)2.
Na przykład:
1+8+27=(1+2+3)2=36. Jeżeli wyrazami szeregu będą liczby ujemne to
również musimy uzyskać równość: (-1)3+(-2)3+(-3)3+….+(-n)3=[(-1)+(-2)+(-3)+….+(-n)]2.
Klasyczna
definicja potęgi jest tu jednak w sprzeczności gdyż zgodnie z nią, kwadrat
liczby ujemnej to np.: [(-1)+(-2)+(-3)]2=(-6)*(-6)=36≠[(-1)3+(-2)3+(-3)3=-36].
Potęga klasyczna pozostaje w jawnej sprzeczności. Więcej przykładów
sprzeczności spotkamy w dalszej części tej pracy.
Z
przedstawionych przykładów można wyciągnąć wniosek – z potęgą klasyczną w
zakresie liczb ujemnych w ogólności a szczególnie z parzystymi potęgami liczb
ujemnych jest coś nie w porządku. Przykłady pokazują, że otrzymywane wyniki w
celu uzyskania ich prawdziwości z potęgowania parzystego liczb ujemnych
należało by pomnożyć przez (-1).
Znaczyło by
to, że potęgi liczb ujemnych muszą być zawsze liczbami ujemnymi.
To, co dotąd
przedstawiono daje pewność, że potęga klasyczna jest nieprawdziwa wówczas gdy
liczby ujemne mają wykładniki potęgi parzyste.
W celu
potwierdzenia tej nieprawdziwości należałoby znaleźć jakiś alternatywny sposób
przedstawiania potęgi, różny od przedstawiania jej w postaci mnożenia.
Najlepiej by
było gdyby to był sposób jej przedstawiania w postaci dodawania i odejmowania
czyli forma działań pierwotnych. Udało się takie formy znaleźć .
Pokażę z
pośród kilku dwa sposoby wyrażania potęgi w formie dodawania i odejmowania.
Oparte są one na szeregach liczbowych.
Równanie1: (±a)n= *2*Sn1
 .
Równanie2: 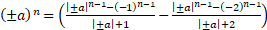 *6*Sn2+
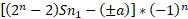 .
Gdzie n i a to
liczby naturalne: ( 0;1;2;3;……); Sn1- suma postępu arytmetycznego,
Sn1=±1±2±3±….±a=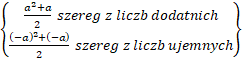 ;
Sn2-suma
postępu, Sn2=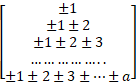 =
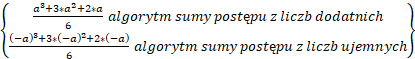 .
Rozpiszemy
kilka pierwszych potęg dla liczb a=4 oraz –a=-4, według
drugiego, bardziej złożonego równania.
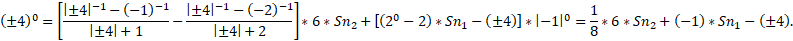
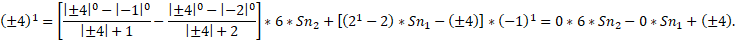
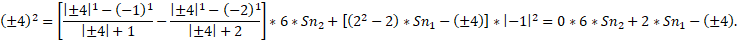
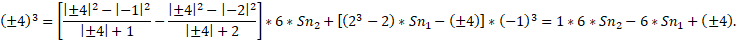
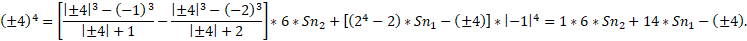
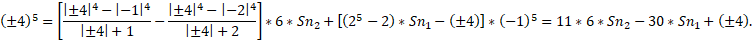
Dla
konkretnych potęg liczb a=4 i –a =-4 otrzymaliśmy
przypisane im odpowiednie ilości ciągów liczbowych Sn1 i Sn2,
po bezpośrednim ich zliczeniu otrzymujemy ich sumy:
Dla a=4
odpowiednio Sn1=10 oraz Sn2=20, zaś dla –a =-4
odpowiednio Sn1= -10 oraz Sn2= -20. Podstawimy te
wartości.
 *20+(-1)*10-4
________ =1 __________ oraz (-4)0 =
 *(-20)+(-1)*(-10)+4 ________ =-1.
41 =
+4 __________________ =1*4 __________oraz (-4)1 = -4
_____________________ =-1*4.
42 =
2*10-4 ______________ =1*4*4 _________ oraz (-4)2 = 2*(-10)+4
______________ =-1*4*4.
43 =
6*20-6*10+4 _________=1*4*4*4 ________oraz (-4)3 =
6*(-20)-6*(-10)-4 ________=-1*4*4*4.
44 =6*20+14*10-4
_______=1*4*4*4*4 _______oraz (-4)4 = 6*(-20)+14*(-10)+4
______=-1*4*4*4*4.
45 =66*20-30*10+4
_____=1*4*4*4*4*4 _______oraz(-4)5 =66*(-20)-30*(-10)-4 _____=
-1*4*4*4*4*4.
Wyliczając
sumy prezentowanych ciągów liczbowych z uogólnionych równań otrzymujemy: Sn1 = oraz Sn2=
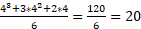 , zgodnie ze zliczeniem
bezpośrednim (na piechotę).
Gdy w tych
algorytmach zastąpimy liczbę 4 przez ujemną -4 musimy również uzyskać wynik
zgodny z bezpośrednim zliczeniem, czyli Sn1= =(-10), oraz Sn2=
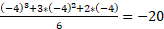 . By to osiągnąć, występujące
w tych algorytmach kwadraty liczby -4 muszą mieć konstrukcje zaprezentowane
powyżej i wówczas:
Sn1=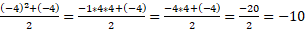 oraz Sn2=
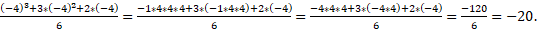
Prześledzimy
na liczbach ogólnych, ile stanowi czwarta potęga liczby ujemnej (-a).
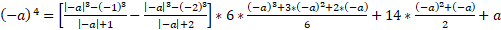 .
Ponieważ 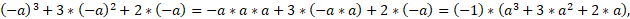 a ponadto
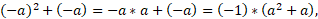
Po
sprowadzeniu wartości w nawiasie kwadratowym do wspólnego mianownika i
uwzględnieniu ostatnich powyższych równości otrzymujemy równość: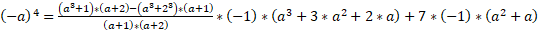 =
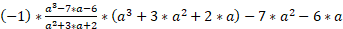 .
Mnożąc
licznik i mianownik ułamka końcowego wyrażenia przez a otrzymujemy: =
 *(a3+3*a2+2*a)-7*a2-6*a=-a4+7*a2+6*a-7*a2-6*a
=-1*a*a*a*a.
Przykłady
wykazały, że potęgę można przedstawić w formie dodawania i odejmowania, czyli
działań pierwotnych z których można przejść do formy mnożenia. Z obu form
wynika, że np. (-a)4= -1*a*a*a*a= -a*a*a*a. Gdy
wrócimy do sprzeczności 3, stosując taką potęgę widzimy, że w
wyrażeniu (-1)3+(-2)3+(-3)3=[(-1)+(-2)+(-3)]2=(-6)2=
-1*6*6= -6*6= -36, co jest zgodne z prawdą i nie ma sprzeczności. Podejrzenia,
że z klasyczną potęgą parzystą liczb ujemnych jest coś nie w porządku okazały
się słuszne, potęga ta okazała się być nieprawdziwą, w związku z tym wysuwa się
hipotezę, że: potęgą  jest
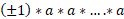 , gdzie czynność namnażania
liczb
 przez liczbę a≥0
powtarza się n razy, co jest równoważne równości:
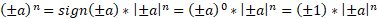 , gdzie występuje +1 gdy jest +a,
czyli liczba >0 oraz
(-1) gdy
jest(-a), czyli liczba <0.
Potęgę tą
nazwiemy roboczo „potęgą realną”, choć właściwie nie powinna mieć przymiotnika.
Jest ona określona w całym zakresie liczb Rzeczywistych i dla każdego
ogólnego a i n  gdzie R- liczby rzeczywiste.
Uogólniony
algorytm zawierający cztery podstawowe działania matematyczne na potęgach, jak
mnożenie i dzielenie, dodawanie i odejmowanie potęg o podstawie potęgi (±a=±n) i
wykładniku R-rzeczywistym, takim gdzie (a=n)>0:
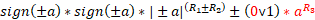
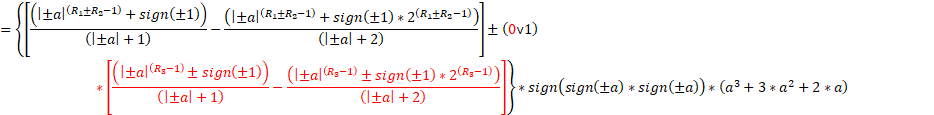
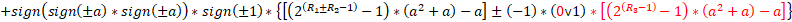
Algorytm
ujmujący wymienione cztery podstawowe działania na potęgach działa dla potęg o
podstawie z zakresu liczb naturalnych określonych jako  . Ta forma algorytmu skonstruowana
jest w ten sposób, że zakres objęty obliczeniami określa wyrażenie
 , zaczerpnięte z informatyki a
przedstawiające stan z systemu liczbowego binarnego zero-jedynkowego mówiącego
o tym jaka część algorytmu jest aktywna. Stan jest 0 lub 1 i przez jedną z tych
wartości liczbowych poszczególne fragmenty algorytmu są wymnażane. Jeżeli
jest z określonej potęgi o wykładniku rzeczywistym R1
 R2 ujmowane bądź
dodawana jakaś potęga, to ze stanu
 jest włączenie i jest on 1 przez
którą to cyfrę wymnażany jest algorytm. Gdy dodawania czy ujmowania nie ma to
stan jest 0 i te fragmenty algorytmu które są oznaczone na czerwono są
nieaktywne, wyłączone poprzez wymnożenie części algorytmu przez 0, stanu 0,
przez co ulega on uproszczeniu i wówczas mamy tylko do czynienia z mnożeniem i
dzieleniem potęg według wykładnika wyrażenia R1R2 gdzie dodawanie
wykładników to mnożenie potęg a odejmowanie to ich dzielenie. Przy czym R3 to
potęga odejmowana lub dodawana zgodnie z tym jak opcję pokazują znaki . Gdy jest dodanie potęgi, opcja
jest + przed czerwonym fragmentem jak i wewnątrz niego, gdy jest ujmowanie,
opcja jest „-„, zarówno przed czerwonym fragmentem jak i wewnątrz niego gdzie
„-„ jest wymnażany przez „-1”.
Wartość
sign(1) trzeba określić na podstawie
wcześniej wyznaczonej parzystości wykładnika rzeczywistego (R1R2) , przy czym
parzystość określamy z ogólnych zasad zaokrąglania liczb gdie
cyfra 5 po przecinku zaokrąglana jest w górę. Jeżeli z zaokrąglenia
uzyskujemy liczbę całkowitą parzystą to mamy wyznaczoną z sign(-1)
cyfrę ” – 1” , jeżeli nieparzystą to wówczas sign(+1)=1,
które wstawiamy do algorytmu. Także określamy i wstawiamy wartości cyfrowe sign( ) zależne od podstawy potęgi, (+1)
dla dodatniej a (-1) dla ujemnej podstawy. Przy czym z mnożenia i dzielenia
potęg mamy przypadki mnożenia i dzielenia ich wartości sign(±a),
w ogólności może to być przedstawione iloczynem sign(±a)*
sign(±a) co w konsekwencji ogranicza się do
dwóch przypadków skrajnych: (-1)*(-1) oraz (-1)*(+1) inne przypadki dają
iloczyny o wartości wypadkowej powtórzonej. Sign
ogólne z tych współczynników iloczynu podrzędnych sign,
utworzonego z wymienionych dwóch przypadków ma wartość (+1) wówczas gdy znaki
podstawy potęg mnożonych czy dzielonych są takie same lub ma wartość (-1),
wówczas gdy znaki podstawy potęg mnożonych czy dzielonych są różnych znaków.
Gdy wartość wykładnika ogranicza się w miejsce (R1±R2) do
R1, to te wartości wymienionego ogólnego sign
utworzonego z iloczynu pierwszego stosuje się do podstaw potęgi o znaku
dodatnim a drugiego do podstaw o znaku ujemnym. Gdy (
 =0 to sign(0)=±
oraz sign(0)*sign(0)=
±*(±)=±, w szczególności: sign(sign(0)*sign(0))=sign(±)=sign(0)=±, funkcja wykładnicza zmienia w tym miejscu znak
na przeciwny i ma odwrotny przebieg.
Wracając do
hipotezy potęgi realnej.
W świetle tej
hipotezy potęga klasyczna liczb ujemnych 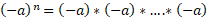 potęgą nie jest gdyż jest to
n-krotny iloczyn liczby ujemnej, szczególnie gdy wykładnik jest parzysty. Tylko
gdy wykładnik jest nieparzysty, dzięki zbiegowi okoliczności jest to równe
potędze, np.(-2)3=(-2)*(-2)*(-2)= -1*2*2*2, n-krotny iloczyn jest
równy potędze i dla tych przypadków nigdy nie wnosi sprzeczności. Natomiast
n-krotne iloczyny parzyste są potęgami wartości bezwzględnej lub (co jest
równoważne), wartości dodatniej
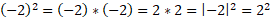 , jest to więc potęga ale liczby
dodatniej a nie ujemnej i to jest ta różnica. Z tego powodu iloczyny parzyste,
w odróżnieniu od potęgi i zgodnie z tym czym są w istocie powinny być w znaku
bezwzględności. Stąd właśnie przy określaniu potęg w przedstawianych wcześniej
jeszcze przed uogólnionym wzorem na cztery działania na potęgach, czyli dla
wykładników n od 0 do 5, liczby z tych równań, jak: (-1)n-1;(-2)n-1;
oraz (-1)n, w przypadku wystąpienia parzystych wykładników są w
znakach bezwzględności gdyż w tych przypadkach są to parzyste iloczyny a nie
potęgi tych ujemnych liczb.
Reasumując,
czym innym są n- krotne iloczyny brane za potęgę a czym innym jest potęga
liczby ujemnej.
Odrębnego
potraktowania wymaga potęga zera a szczególnie 00, czym zajmiemy się
nieco później.
Dowody prawdziwości potęgi realnej.
Dowód 1.
Zawiera
wyznaczenie kwadratu liczby ujemnej niezależną metodą, różną od bezpośredniego
mnożenia.
Rysunek 1,-
określenie wartości kwadratów liczb ujemnych metodą geometryczną.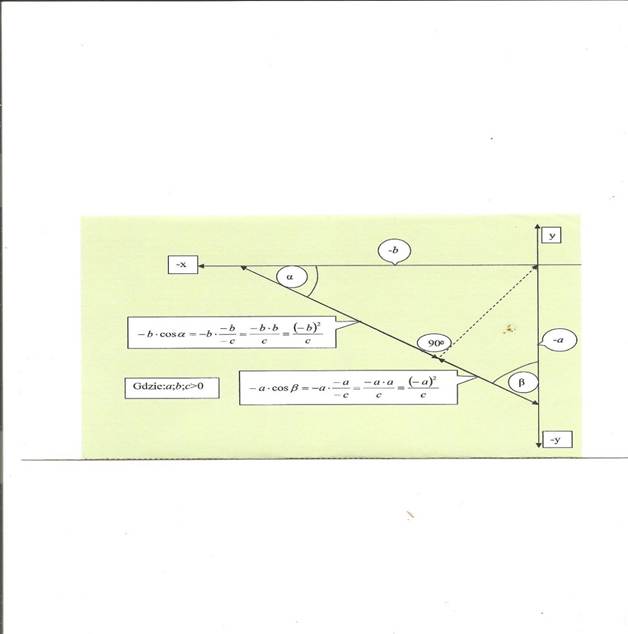
Zbudowaliśmy
trójkąt prostokątny na płaszczyźnie zorientowanej układem współrzędnych
prostokątnych o ujemnych przyprostokątnych (-a) oraz (-b).
Ponieważ
przyprostokątne są bokami ujemnymi to nie ma innej możliwości jak ta, że
przeciwprostokątna musi być także ujemna. Wynika to z faktu, że jest ona sumą
rzutów prostokątnych boków (-a) i (-b) na prostą której odcinek
jest przeciwprostokątną. Jeżeli zatem boki (-a) i (-b) są ujemne
to i ich rzuty są ujemne a tym samym ich suma stanowiąca przeciwprostokątną,
jest ujemna (-c).
Po drugie kąt
α jest zawarty między 0 a 90 stopni więc cos α przybiera wartości
między 0 a 1, czyli jest dodatni. Tak więc przy ujemnej przyprostokątnej, te
wartości cos α można uzyskać tylko wtedy gdy cos α= czyli przeciwprostokątna musi
być ujemna.
Po określeniu
znaku „ – „ przeciwprostokątnej możemy przystąpić do wyznaczenia wymiarów
rzutów prostokątnych, przyprostokątnych na prostą, której odcinek jest
przeciwprostokątną. Rzutami przyprostokątnych są odcinki które w wyniku
rzutowania uległy skróceniu współczynnikiem cos kąta zawartego między
rzutowanym elementem a rzutnią. W tym przypadku między rzutowaną
przyprostokątną a przeciwprostokątną, stanowiącą rzutnię.
Są one równe: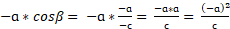 oraz
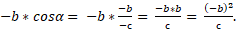
 Stanowią one
 pełnych kwadratów. Suma tych
rzutów jest równa
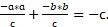 Mnożąc obustronnie tą równość
przez dodatnią liczbę ϲ otrzymamy
pełne kwadraty boków trójkąta, które to kwadraty utworzą równość: - a*a+(-b*b)=-c*c,
czyli (-a)2+(-b)2=(-c)2.
Są to kwadraty potęgi realnej spełniające twierdzenie Pitagorasa tyle tylko, że
w oparciu o liczby ujemne.
Z równości
tej wyznaczymy przeciwprostokątną: 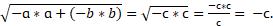
 Cały ten wywód przedstawimy na konkretnym przykładzie
trójkąta o przyprostokątnych – 3 i – 4 oraz przeciwprostokątnej – 5 .
Rysunek 2, -
wyznaczenie kwadratów liczb ujemnych metodą geometryczną na przykładzie
określonych liczb.


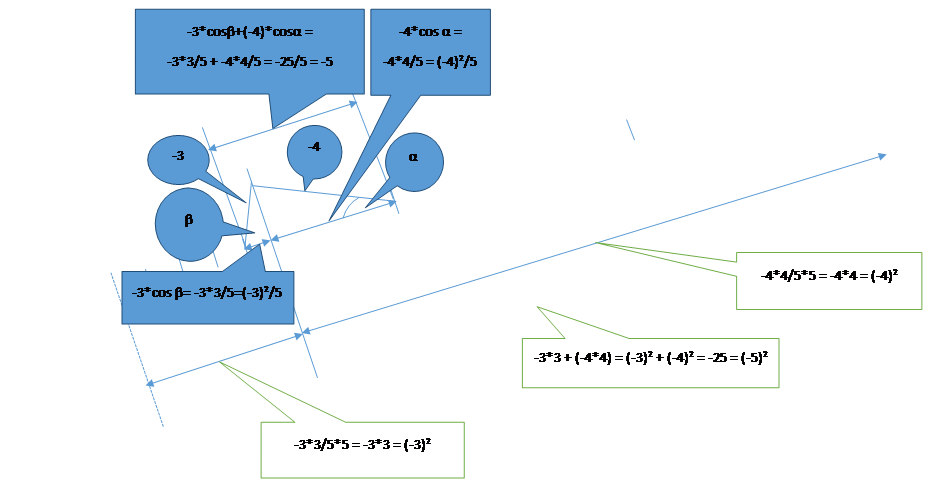 Rysunek przedstawia rzuty prostokątne przyprostokątnych: (-3) i (-4) na
prostą w której leży przeciwprostokątna. Wymiary
tych rzutów to odpowiednio:
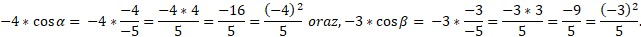
Suma tych
rzutów jest wymiarem przeciwprostokątnej, tak, że: 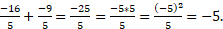
Rzuty te
stanowią 1/5 pełnych kwadratów boków (-3) i (-4) więc ich pięciokrotne
odłożenie na prostej której odcinek jest przeciwprostokątną, daje nam pełne
kwadraty boków (-3) i (-4) w ten sposób że: 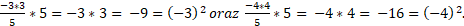
Suma tych
ujemnych kwadratów jest równa kwadratowi przeciwprostokątnej, który jest także
liczbą ujemną: -9 +(-16)= -25=-5*5=(-5)2.
Mamy więc
równanie: (-3)2+(-4)2=(-5)2, z którego możemy
wyliczyć dowolny bok, np.:
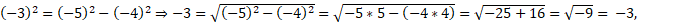 L=P,
lub
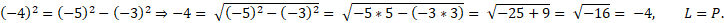
Występowanie
tu pierwiastka kwadratowego (parzystego stopnia) z liczby ujemnej jest w pełni
uzasadnione gdyż pod pierwiastkiem drugiego stopnia znajduje się kwadrat
stanowiący liczbę ujemną więc pierwiastek z tego kwadratu daje także liczbę
ujemną.
Jest to
wymowny dowód prawdziwości hipotezy o potędze realnej prezentujący ujemne
kwadraty i ujemne pierwiastki parzystego stopnia z liczb ujemnych.
Dowód 2.
Wróćmy na
chwilę do sprzeczności 1, by odpowiedzieć na pytanie, dlaczego
uzyskujemy równość gdy w potęgowanej ujemnej liczbie wykładnik potęgi 3
rozszerzymy do  otrzymując:
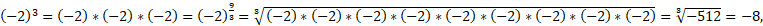 a nie
uzyskujemy jej gdy wykładnik potęgi 3 rozszerzymy do
 w wyniku czego
otrzymamy:
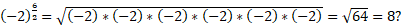 Jeżeli wymnożymy znaki w
potęgach nieparzystych to otrzymamy:
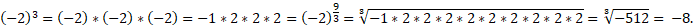
Widzimy, że
(-2)3 jak i (-2)9 umieszczone pod
pierwiastkiem, są po prostu potęgami realnymi dlatego uzyskuje się zgodny
prawdziwy wynik.
Natomiast,
jeżeli rozpisujemy 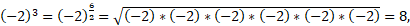 dochodzi do sprzeczności z
takiego powodu, że pod pierwiastkiem nie występuje szósta potęga liczby (-2)
czyli (-2)6= -1*2*2*2*2*2*2, lecz sześciokrotny iloczyn liczby (-2),
który z powodu parzystości daje dodatnią liczbę 64 z której pierwiastek jest
równy 8.
Musi więc to
być równość: 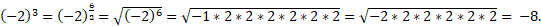
Dowód 3.
Jeżeli
zapomnimy na chwilę o tym co dotąd przedstawiono i przyjrzymy się
prezentowanemu kwadratowi i szeregom liczbowym:
a), 
b), 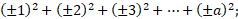
c), 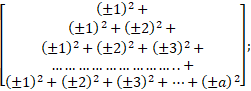
d), 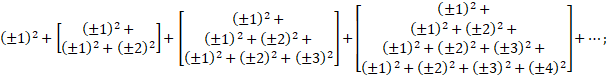 gdzie
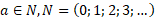 , to zapewne każdy współczesny
matematyk (i nie tylko) dałby głowę, że bez względu na to o jakich znakach są
umieszczone w tych szeregach liczby, wynik z sumowania tych szeregów może być
tylko jeden –dodatni.
Popatrzmy
zatem jak to wygląda w realnej rzeczywistości, dla liczby 
Ad. a),
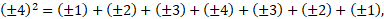 uogólniony algorytm
zliczający sumę tego szeregu to:
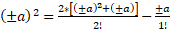 , lub
równoważny:
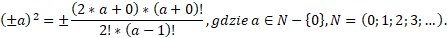
Zwrócić
należy uwagę na to, że poprawnie zbudowany uogólniony algorytm ze zmienną , jest wtedy, gdy po wprowadzeniu
tej zmiennej uzyskujemy wynik zgodny ze stanem faktycznym uzyskanym drogą
bezpośredniego zliczenia. Wyjątek stanowi tu wersja równoważna zbudowana z
silni, gdzie nie możemy wprowadzić zmiennej (-a) jako, że silnia z
definicji zbudowana jest z liczb należących do zbioru liczb naturalnych
N=(0;1;2;3;…) stąd przed algorytmem równoważnym zbudowanym z silni umieszcza
się znak odpowiadający uzyskanej
rzeczywistości z bezpośredniego zliczenia.
Dla (-a)=
-4 mamy: 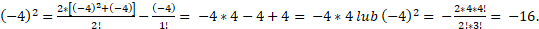
Ad. B),
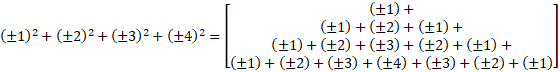 , uogólniony
algorytm zliczający to:
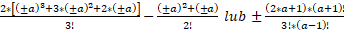 , dla (-a)=
-4, otrzymamy:
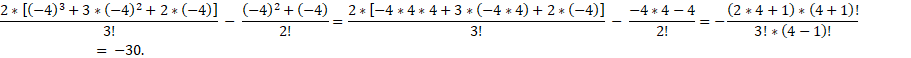
Ad. C),
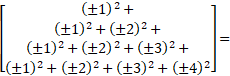
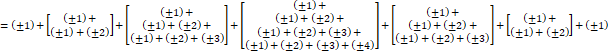 ,
Uogólnione
algorytmy zliczające to:
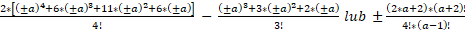 , dla (-a)=
-4 otrzymamy:
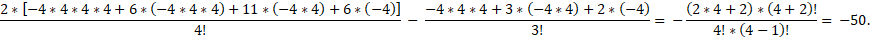
Ad. D),
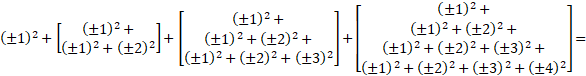
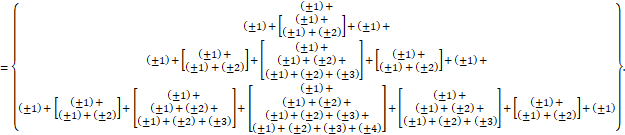
Uogólnione
algorytmy zliczające ten szereg to:
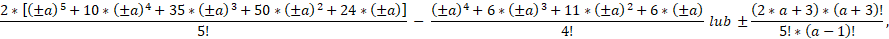
Dla (-a)=
-4, otrzymamy:
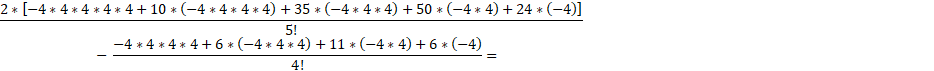
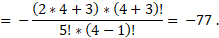
Następny
szereg ma algorytm, 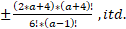
Szeregi te
tworzą coraz bardziej rozbudowane, symetryczne struktury.
Nie są to
bynajmniej szeregi liczbowe utworzone wskutek rozważań akademickich, lecz
szeregi mające swoje praktyczne zastosowanie. Spotkamy się z nimi w
trygonometrii, stąd powinny mieć nazwę szeregów trygonometrycznych, - o czym
będzie mowa nieco dalej.
Widzimy, że
szeregi liczbowe zbudowane z ujemnych liczb można zliczyć z potęgowych
uogólnionych algorytmów tylko posługując się potęgą realną, co świadczy o jej
prawdziwości.
Szeregi
liczbowe o takiej samej strukturze jak kwadratowe szeregi trygonometryczne lecz
których wyrazy pozostają w potędze pierwszej, spotkamy w rozwinięciach
potęgowych dwumianu: (b+c)n,
czy (b-c)n, gdzie dla potęgi różnicy, b>c i 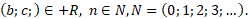
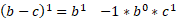
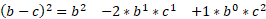
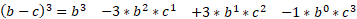
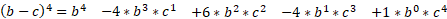
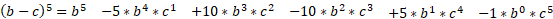
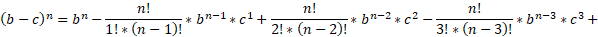
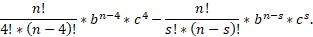
Gdzie, s
–kolejny numer składnika liczony z pominięciem składnika bn. Algorytm 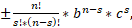 umożliwia określenie każdego
dowolnego, kolejnego składnika

Współczynniki
w kolumnie z c1 ,jak: (-1);(-2);(-3);…, to kolejne
liczby naturalne pomnożone przez (-1), dane wzorem 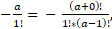 gdzie a to
kolejne liczby naturalne z wyłączeniem 0.
Współczynniki
w kolumnie z c2, jak: 1;3;6;10;…, to kolejne sumy
szeregu 1+2+3+…+a=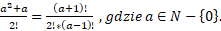
Współczynniki
w kolumnie z c3, jak: (-1);(-4);(-10);(-20);…, to
kolejne sumy szeregu 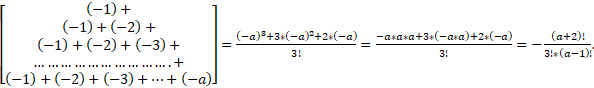
Współczynniki
w kolumnie z c4, jak: 1;5;15;35;…, to kolejne sumy
szeregu 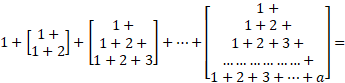
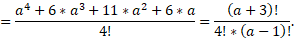
Współczynniki
w kolumnie z c5, jak: (-1);(-6);(-21);…, to kolejne sumy
szeregu 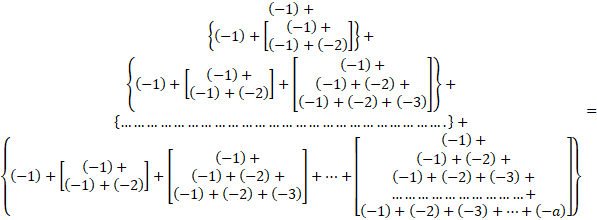
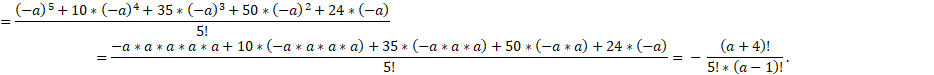
Widzimy, że w
potędze dwumianu (b-c)n, gdzie (b-c)>0,
występujące kolejne współczynniki uzyskujemy na przemian z dodatnich i ujemnych
szeregów liczbowych których zliczenie z potęgowych uogólnionych algorytmów
wymaga stosowania potęgowania zgodnie z definicją potęgi realnej.
Dla dwumianu
(b+c)n, gdzie b i c >0
występują te same współczynniki ale uzyskiwane z szeregów z liczb dodatnich.
W potędze
dwumianu (b-c)n, gdzie (b-c) < 0,
występują te same współczynniki co przy potędze (b-c) > 0 ale
wymnożone przez (-1), więc kolejno: w kolumnie bn występuje
współczynnik (-1), w kolumnie z udziałem c1 współczynniki
1;2;3;…, a z udziałem c2 (-1);(-3);(-6);(-10);…,
itd.
Wygodniejsze
w użyciu algorytmy zbudowane z silni, zliczające te szeregi, dla (b-c)
>0, zostały tak zmodyfikowane by były zależne od wykładnika potęgi dwumianu
i tak przykładowo: trzecia suma szeregu (dla a=3) występująca w
trzecim wierszu kolumny z wyrazami z udziałem c3, ma
współczynnik o wartości (-10), liczony z uogólnionego algorytmu dla liczb
ujemnych: 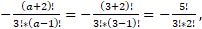 zawsze tak się składa, ze
silnia z licznika ułamka jest równa silni z wykładnika potęgi dwumianu dla
wybranego wiersza z określonej kolumny zawierającej wyrazy spotęgowanego c,
stąd licznik dla tego przykładu (a+2)!=n!, gdzie n to
wykładnik potęgi.
Ponadto tak
się składa, że silnia z nawiasu w mianowniku jest równa dla określonego wiersza
wykładnikowi dwumianu tego wiersza, pomniejszonemu o kolejny numer
składnika s, liczonemu z pominięciem składnika bn, stąd (a-1)! =(n-s)!,
i całe wyrażenie dla tego przykładu to: 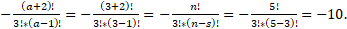
Z
przedstawionych dotąd dowodów wyłania się obraz, że „ potęga” klasyczna liczb
ujemnych potęgą tych liczb nie jest a jej definicja jest definicją n-krotnych
iloczynów liczb ujemnych które z ich potęgą nie mają nic wspólnego. Szczególnie
w zapisie o parzystym n np.: (-2)2=(-2)*(-2),
wykładnik n=2 nie jest wykładnikiem potęgowym tylko informującym
ilokrotny jest to iloczyn tej ujemnej liczby. Tylko zbieg okoliczności sprawia,
że gdy wykładnik jest nieparzysty to wartość uzyskana z takiego zapisu jest
równa potędze a konkretnie potędze realnej np.:
(-2)3=(-2)*(-2)*(-2)=
-2*2*2= -1*2*2*2. W prawdziwej potędze, dowolna potęga liczby ujemnej jest
liczbą ujemną. Dlatego (-2)3= -8 jest prawdą choć zapis, że (-2)3=
(-2)*(-2)*(-2) jest niepoprawny mimo, że daje prawdziwy wynik.
Bez względu
na to z jaką formułą matematyczną mamy do czynienia a na której to formule
wykonujemy jakieś działania matematyczne doprowadzające w efekcie końcowym do
zapisu, że np.: x2=x*x, gdzie w x*x zapisany x >0, możemy
powiedzieć, że ta formuła przedstawia sobą kwadrat liczby nieujemnej.
Niech taką
formułą matematyczna będzie 4 –ro krotny iloczyn niewiadomej x <0 zapisanej
dla większej jasności jako (-x),gdzie x >0. Będzie to: (-x)*(-x)*(-x)*(-x).
To
sformułowanie możemy bez wpływu na zmianę jego wartości wymnożyć przez liczbę
1, otrzymując: 1*(-x)*(-x)*(-x)*(-x)=(-1)*(-1)*(-1)*(-1)*(-x)*(-x)*(-x)*(-x)=
=(-1)*(-x)*(-1)*(-x)*(-1)*(-x)*(-1)*(-x)=x*x*x*x,
gdzie x >0, otrzymaliśmy x*x*x*x= gdzie x >0. Widzimy, że
wyrażenie (-x)*(-x)*(-x)*(-x) jest czwartą potęgą nieujemnej liczby x, tak jest
z każdym ujemnym parzystym n –krotnym iloczynem, że nie jest on potęgą ujemnej
liczby lecz potęgą takiej samej ale nieujemnej liczby.
Stąd
uogólnienie, że dla każdego x, xn o
parzystym wykładniku n jest potęgą z wartości bezwzględnej lub
większej od 0, o tymże wykładniku n.
Skoro
przykładowy 2 –krotny iloczyn liczby ujemnej 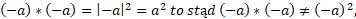 jaką więc konstrukcję może
mieć (-a)2?
Możliwość
jest tylko jedna: 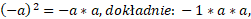 więc jest to potęga realna.
Dowód 4.
W sprzeczności
3 został przedstawiony związek między szeregami liczbowymi, 13+23+33+…..+n3=(1+2+3+….+n)2.
Jeżeli w
miejsce liczb naturalnych (1;2;3;….n) wprowadzimy liczby ujemne:
-1*(1+2+3+….+n), to również musimy uzyskać ten związek, (-1)3+(-2)3+(-3)3+…+(-n)3=[(-1)+(-2)+(-3)+…+(-n)]2.
Np.: (-1)3+(-2)3+(-3)3=[-1+(-2)+(-3)]2=(-6)2=
-36, z czego wynika, że (-6)2= -6*6 co udowodnimy!
Jeżeli mamy
szereg: 1+2+3+….+n= , to stąd otrzymamy inny
szereg:
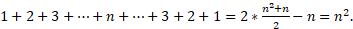
Drogą
indukcji matematycznej można wykazać, że równanie jest prawdziwe dla każdej
liczby naturalnej n.
Co będzie gdy
wyrazami takiego szeregu będą liczby całkowite ujemne: -1*(1+2+3+…+n)?
Otóż jeśli
całe równanie pomnożymy przez (-1) lub podstawimy w miejsce liczby n liczbę
(-1)*n=(-n), co jest równoważne wymnożeniu przez (-1), to równanie
będzie nadal prawdziwe ale dla liczb ujemnych, stąd twierdzenie, że: 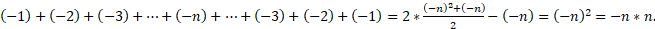
Dowodząc, że
równanie jest prawdziwe dla każdej liczby ujemnej (-n), postępujemy
analogicznie jak przy dowodzeniu prawdziwości równania dla liczb
naturalnych n, drogą indukcji matematycznej, z tym zastrzeżeniem,
że ponieważ całe równanie prawdziwe dla liczb naturalnych zostało pomnożone
przez (-1) by przejść do liczb ujemnych (-n), to jeśli określone zasady,
występujące przy dowodzeniu za pomocą indukcji matematycznej dla liczb
naturalnych, zawierają wielkości liczbowe, to trzeba przy dowodzeniu dla liczb
ujemnych te wielkości liczbowe również pomnożyć przez (-1). W ten sposób będzie
to tworzyć indukcję matematyczną dla liczb (-1)*n=(-n).
Wówczas
indukcję tą dla liczb ujemnych (-n) przeprowadzamy w następujący sposób:
1°. Zakładamy
prawdziwość twierdzenia: -1+(-2)+(-3)+…+(-n)+…+(-3)+(-2)+(-1)=(-n)2 =
-n*n, co sprawdzamy dla (-n)=-1: -1=(-1)2=-1*1=-1
co jest zgodne z prawdą i jest do zweryfikowania metodą bezpośredniego
zliczania.
2°.
Zakładamy, że twierdzenie jest prawdziwe dla pewnej liczby (-n)=(-1)*k=(-k),
skąd otrzymujemy: -1+(-2)+(-3)+…+(-k)+…+(-3)+(-2)+(-1)=(-k)2. Ten
kwadrat ma być równy, (-k)2=-k*k.
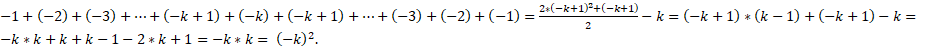
Co również możemy zweryfikować dla każdego obranego „-k” metodą bezpośredniego
zliczenia.
3°. Teza
indukcyjna.
Z
twierdzenia prawdziwości równania dla (-k) wypływa twierdzenie prawdziwości dla
(-n)=(-1)*(k+1)=-k-1.
4°. Pokażemy,
że jeżeli twierdzenie jest prawdziwe dla (-k) to jest także prawdziwe dla
(–k-1), tak, że zgodnie z 1°, mamy otrzymać (-k-1)2=(-k-1)*(k+1), co
okażemy!.
(-1)+(-2)+(-3)+…+(-k-1)+…+(-3)+(-2)+(-1)=(-1)+(-2)+(-3)+…+(-k)+(-k-1)+(-k)+…+(-3)+(-2)+(-1)=(-k)2+(-k)+(-k-1),
skąd uwzględniając założone w 1° twierdzenie, że (-k)2=-k*k,
otrzymamy: (-k)2+(-k)+(-k-1)=
-k*k+(-k)+(-k-1)=k*(-k-1)+(-k-1)
po wyciągnięciu przed nawias wartości (-k-1) otrzymujemy: (-k-1)*(k+1)=(-k-1)2 c.b.d.o.
Tak, że
otrzymanie przewidywanej równości (-k-1)2=(-k-1)*(k+1) ma miejsce
gdy (-k)2=-k*k, co spełnia prawdziwość założonego w 1° twierdzenia.
Reasumując.
Stwierdziliśmy
prawdziwość twierdzenia dla (-n)=(-1), następnie przy założeniu, że
twierdzenie jest prawdziwe dla (-k) pokazaliśmy, że jest ono prawdziwe także
dla (-k-1) a tym samym drogą indukcji matematycznej jest prawdziwe dla każdej
liczby całkowitej (-n)≤(-1).
Skoro
wykazaliśmy, że (-n)2=-n*n, wykażemy teraz, że
otrzymane z równania: 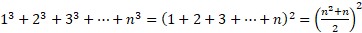 , prawdziwego drogą indukcji
matematycznej dla każdego n=(1;2;3;….),to równanie:
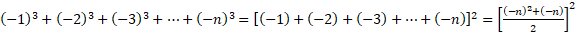 otrzymane poprzez wymnożenie
przez (-1) lub (co jest równoważne) podstawienie w miejsce n,
wartości (-1)*n=(-n), jest z założenia prawdziwe dla każdej
ujemnej liczby (-n).
1°.
Sprawdzamy prawdziwość twierdzenia dla (-n)=(-1): 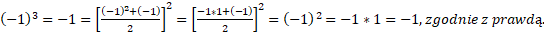
2°. Zakładamy
prawdziwość twierdzenia dla (-n)=(-k) otrzymując: 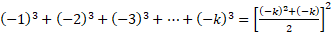 .
3°.
Twierdzimy, że skoro równanie jest prawdziwe dla (-n)=-k to jest również
prawdziwe dla (-n)=-k-1.
4°. Pokażemy,
że skoro równanie jest prawdziwe dla (-k), to jest prawdziwe również dla –k-1 a
więc:
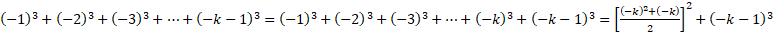 .
Ponieważ (-k)2=-k*k,
co zostało wcześniej dowiedzione, to uzyskujemy:
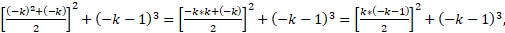 i ma
się to równać:
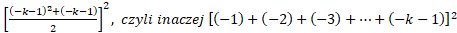 , wykażemy, że tak
będzie, udowadniając tym samym, że kwadrat liczby ujemnej jest liczbą ujemną.
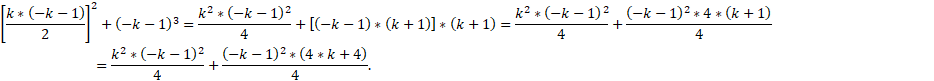
Wyciągniemy
przed nawias (-k-1)2 uzyskując:
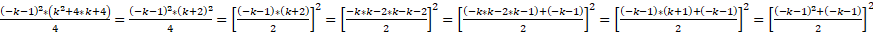 c.b.d.o.
Wykazując
prawdziwość równania dla (-n)=(-k-1),
drogą
indukcji matematycznej dochodzimy jego prawdziwości dla każdego całkowitego (-n)≤-1.
Udowadniając,
że 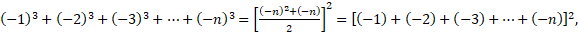 potwierdziliśmy, że uzyskanie
prawdziwości równania dla ujemnej liczby (-n)=-k-1 jest faktem i że ma
to miejsce tylko wtedy, gdy (-n)2= -n*n,
wcześniej udowodnione.
Wykażemy
teraz równowartość wymnażania równania przez (-1) z podstawieniem do
uogólnionego równania w miejsce wyrazu dodatniego n, wyrazu (-1)*n=
-n, podczas przechodzenia od równań prawdziwych dla liczb naturalnych n,
do równań prawdziwych dla liczb (-1)*n= -n.
Np.: (-1)*n2=
-1*n*n= -n*n=(-n)2 co
odpowiada: (-1)*n2=-1*1*n2=(-1)2*n2=(-1*n)2=(-n)2.
Wymnożenie
przez (-1) jest tożsame z podstawieniem do uogólnionego równania w miejsce
wartości n, wartości (-n).
Przedstawione
dowody a w szczególności dowód 4, w spektakularny sposób potwierdziły
prawdziwość hipotetycznej potęgi realnej i jej definicji tak, że staje się ona
udowodnionym faktem. Kto po zapoznaniu się z tą pracą będzie jeszcze twierdził,
że (-5)2 =25, jest zwyczajnym ignorantem w sposób świadomy
łamiącym podstawowe, święte prawa matematyki.
Zwróćmy
jeszcze uwagę na głęboki sens matematyczny potęg o wykładnikach w postaci
ułamka, jak  , ich sens jest dosłowny a dotyczy
liczebności czynników tworzących potęgę.
Jeżeli mamy
przykładową potęgę ujemną, jak (-2)12= -1*2*2*2*2*2*2*2*2*2*2*2*2,
którą chcemy spotęgować wykładnikiem  to oznacza to dosłownie, że
wybieramy
 czynników z pośród 12,
czyli
 którą to liczebność następnie
tak jak wskazuje zapis wykładników podwajamy, 4*2=8.
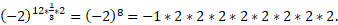
Otrzymujemy
zawsze liczbę ujemną przy czym w potędze nie ma znaczenia kolejność działań,
występuje tu przemienność mnożenia wykładników, to którą potęgę w kolejności
mamy wykonać jest dowolne.
W „potędze”
klasycznej, czyli n –krotnych iloczynach liczb ujemnych, tego sensu
matematycznego nie ma, gdyż wydzielenie z iloczynu takiego:
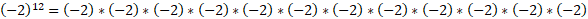 , określonej
ilości czynników daje zupełnie przypadkowe znaki wartości „+” czy „ –„ .
Np.: 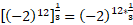 , musiało by oznaczać wybór 4
czynników spośród 12 co daje liczbę dodatnią (-2)*(-2)*(-2)*(-2)=16, ale
 , musiało by oznaczać wybór 3
czynników spośród 12 co dało by liczbę ujemną (-2)*(-2)*(-2)= -8 i sprzeczność
gdyż (-2)12 byłoby liczbą dodatnią i pierwiastek czwartego
stopnia z dodatniej liczby musiał by być dodatni. Brak tu jest tego pięknego
sensu matematycznego w stosowaniu mnożenia wykładników potęgowych a wręcz
panuje chaos, nakazy, zakazy i nieokreśloności.
Tak, że nakaz
wykonania najpierw potęgi wykładnikiem 12 a dopiero później wykładnikiem  łamie zasadę przemienności
mnożenia a co się z tym wiąże wprowadza zakaz istnienia parzystych pierwiastków
z liczby ujemnej i automatycznie z tym związaną niemożność matematyczną
działania odwrotnego w celu określenia jaką wyjściową liczbę podnosiliśmy do
potęgi 12 gdyż by się tego dowiedzieć otrzymaną liczbę (-2)12 musielibyśmy
spierwiastkować pierwiastkiem o wykładniku parzystym 12 gdzie jest
niezrozumiały zakaz uzyskania ujemnej liczby (-2) i zdobycie informacji, że to
właśnie tą liczbę podnosiliśmy do potęgi 12. Wspomnę tu jeszcze o
nieokreśloności potęgi z liczby ujemnej o wykładniku który nie da się zapisać
jako
 czyli o wykładniku
niewymiernym. Między innymi tym różni się potęga od n –krotnych iloczynów, że
każdy, w tym i niewymierny, wykładnik potęgi ma sens matematyczny, którego brak
jest n –krotnym iloczynom. Dla przykładu
 określamy do wymaganej
dokładności np.: 3.1415926 (siedmiu miejsc po przecinku) jest to równe
wykładnikowi
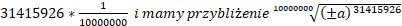 .
Jedną z
podstawowych zasad w działaniach matematycznych jest fakt, że cokolwiek byśmy
pomnożyli przez liczbę 1, to nie może to działanie niczego zmienić.
Weźmy więc 2
–krotny, czyli parzysty iloczyn ujemnej liczby (-2), czyli rzekomy kwadrat
potęgi klasycznej i pomnóżmy go przez liczbę 1, otrzymamy:
1*(-2)*(-2)=(-1)*(-1)*(-2)*(-2)=(-1)*(-2)*(-1)*(-2)=2*2.
Gdyby taka była konstrukcja kwadratu liczby (-2), (-2)2 =(-2)*(-2),
(tak jak chce klasyczna definicja potęgi), to dochodzi do złamania podstawowej
zasady działań matematycznych, że wymnożenie przez 1 niczego nie może zmienić,
gdyż tu, przy takiej konstrukcji kwadratu,
podstawa
potęgi (-2) w wyniku pomnożenia przez 1 zmieniła się w liczbę 2 i mamy równość
(-2)2
= 22 doprowadzającą
do niebywałej równości (-2)=2 gdy tymczasem tylko równe liczby mogą dać równe
potęgi. Zatem klasyczna konstrukcja kwadratu liczby (-2): (-2)2=(-2)*(-2)
nie może być prawdziwa.
Prześledźmy
te same działania na konstrukcji kwadratu potęgi realnej (-2)2=(-1)*2*2=(-2)*2.
Pomnóżmy to przez 1:, 1*(-2)*2=(-1)*(-1)*(-2)*2=(-1)*2*(-1)*(-2)=(-2)*2=(-2)2.
Widzimy, że
rzeczywiście wymnożenie przez liczbę 1 niczego nie może zmienić i w
przedstawionej poprawnej konstrukcji kwadratu liczby (-2) zachowana została
podstawa potęgi.
Zmiany znaku
podstawy potęgi na przeciwny możemy dokonać tylko poprzez działanie
matematyczne wymnożenia przez liczbę(-1), np.: podstawę (-2) z potęgi (-2)4 zmienimy
następująco, (-1)*(-2)4=(-1)*1*1*1*1*(-2)4=(-1)4*(-2)4=[(-1)*(-2)]4=24 a
nigdy mnożąc przez 1.
Definicja
„klasycznej potęgi” jest diabelskim podrzutkiem ciasnym gorsetem ograniczającym
dalszy rozwój ludzkości a przede wszystkim kierującym na manowce rozwój wiedzy
matematycznej i fizycznej. Gorset ten uniemożliwia istnienie, coraz częściej
postulowanej przez fizyków, energii ujemnej jako, że energia całkowita E=mc2 bądź
kinetyczna  co przy dodatniej masie m
musi być większe od 0 jako, że prędkość c czy v w kwadracie
potęgi klasycznej także są większe od 0 i nie ma możliwości istnienia ujemnej
energii, w tak rozpatrywanej potędze klasycznej. Tymczasem prędkość pochodzi od
drogi z zależności
 gdzie v to
prędkość; s droga; t czas. Czas jest
wielkością skalarną większą od 0 jako, że upływa w jedną stronę od przeszłości
poprzez teraźniejszość ku przyszłości, droga natomiast jest wielkością
wektorową i jako wektor ma swoją długość, zwrot w postaci grotu strzałki i
kierunek czyli nachylenie względem osi liczbowej.
Rozważmy rzut
prostokątny wektora na prostą którą jest oś liczbowa: od –x poprzez 0 do +x.
Dla ułatwienia niech początek wektora będzie zakotwiczony w punkcie 0 i ma
kierunek względem tej prostej pod niewielkim kątem ostrym  i zwrot zgodny z narastającą
półosią +x. Można wykazać, że rzut tego wektora na tę półoś +x jest także
wektorem ale skróconym współczynnikiem cos , co wynika z tego, że
powstaje trójkąt prostokątny o kącie ; przyprostokątnej naprzeciw tego
kąta a; drugiej przyprostokątnej przyległej kątowi a będącej rzutem
+x; oraz przeciwprostokątną p będącą rzutowanym wektorem.
Wówczas
zachodzi równość: 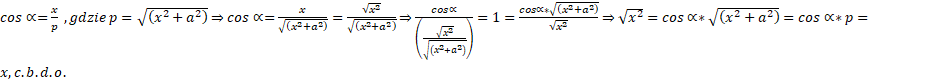
Rozpatrzmy
szczególny przypadek gdy 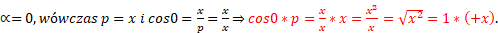
Niech
następnie zakotwiczony w punkcie 0 wektor zatoczy swym grotem łuk o wartość
kąta rozwartego  , tak by utworzyć przyprostokątną
przeciwległą kątowi ostremu
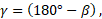 o
wymiarze
 Powstanie wówczas
zwierciadlany względem 0 trójkąt prostokątny jak w omówionym wyżej przykładzie,
z przeciwprostokątną stanowiącą wektor o przeciwnym zwrocie, którego grot jest
skierowany zgodnie ze zwrotem osi (-x). W tym rozpatrywanym trójkącie prostokątnym
mamy
 przeciwprostokątna musi być
ujemna by przy wartości przyprostokątnej przyległej kątowi
 , która ma wartość ujemną (-x),
uzyskać było można dodatnią wartość cosinusa kąta ostrego. Ponadto mamy
równanie kwadratu przeciwprostokątnej:
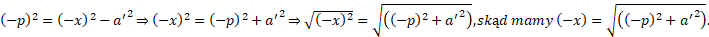
Gdy kąt wzrośnie do 180 stopni
to 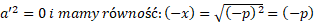 , wówczas
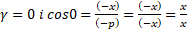 , ponadto z równości
cosinusa(
 0) wynika:
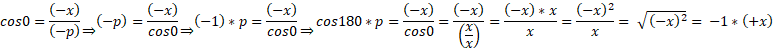
Otrzymaliśmy
równość 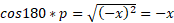 , ponieważ jednak wiemy, że wektor
przeciwprostokątnej jest tu ujemny (z uwagi na przeciwny zwrot, co oznacza że
jest odmierzany w odwrotnym kierunku czyli w lewo od 0) a cos 180=
-1, to musi to być równość:
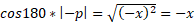 .
Gdy kąt α=180° to wtedy cos180°=(-1) i mamy zaszłość:
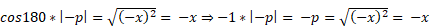 .
Interpretacja
tego zapisu jest jednoznaczna, jeśli kąt alfa jest równy 180 stopni to wektor
przeciwprostokątnej leży na półosi – x, jest ujemny i równy: 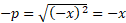 , znak „ –„ jest arytmetycznym i
algebraicznym odpowiednikiem graficznego zwrotu wektora w lewo od 0 co oznacza,
że jest odmierzany w odwrotnym kierunku niż półoś +x.
Rzut wektora
drogi na oś liczbową jest wektorem który możemy przedstawić w formie
algebraicznej 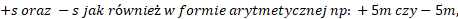
gdzie m to
metr a znaki „ + i -„ są zwrotami wektora drogi s. Nie
jest to możliwe w wypadku posługiwania się diabelskim podrzutkiem jakim jest „
potęga” klasyczna, gdyż wektor  i w rozumieniu
„potęgi” klasycznej daje pod pierwiastkiem wartość większą od zera z której
pierwiastek jest również większy od zera czyli jest to
 i wektor w takim wypadku jako
wartość bezwzględna byłby zawsze większy od zera, co jest niezgodne z prawdą
gdyż to co przedstawiono w znakach bezwzględności tyczy się tylko i
wyłącznie długości wektora a posiada on jeszcze przecież zwroty, które
graficznie oznaczamy grotem strzałki a musimy jeszcze odróżnić ten wektor
algebraicznie i arytmetycznie czyli przy pomocy znaków „+ i –„ które musimy
uzyskać z działań matematycznych, co jest niemożliwe w „potędze” klasycznej.
Co to
oznacza, że droga jest ujemna, – s = -5m ?, oznacza to
dosłownie to co pokazuje oś liczbowa czy zwrot wektora drogi s,
pokonywanie tej drogi od punktu zaczepienia 0 w przeciwnym kierunku tj. w lewo
od 0 w odróżnieniu od pokonywania drogi +s = +5m dokonywanego w
prawo od punktu zaczepienia jakim jest 0.
Wymaga to
nowatorskiego spojrzenia na znaczenie i istotę liczb ujemnych. Z krótkiego
zarysu wynika, że pierwsze wzmianki o liczbach ujemnych pochodzą z Chińskiego,
dziewięcioksięgowego Traktatu matematycznego pochodzącego z II w p.n.e.
Od tego czasu bardzo opornie torowały sobie drogę w matematycznej świadomości
ludzkiej.
W VII wieku w
Indiach liczby ujemne oznaczano kropką nad cyfrą a do wieku XIII traktowane
były jako liczby fałszywe, absurdalne i fikcyjne. Dopiero pod koniec XV wieku
jako tako ugruntowały się w świadomości, głównie w skutek rozwoju feudalizmu i
rozliczeń kupieckich ponownie się nimi zainteresowano i liczby otrzymywały znak
„+ lub –„ głównie jako nadmiar lub brak wagi. Do końca XVIII wieku (jeszcze
przez Izaaka Newtona) liczby ujemne były traktowane jako mniejsze od „nic”.
Pogląd ten utrzymuje się do tego czasu tj. drugiej dekady XXI wieku z tym, że
„nic” zastąpiono cyfrą 0.
Popatrzmy jak
współcześnie konstruujemy szereg liczbowy pod względem wielkości:
-8<-3<-1<0<+1<+3<+8, zastanówmy się czy jest to poprawne. Po
pierwsze same powszechne odczucie, że coś może być mniejsze od „nic”
czyli 0, jest niepojęte. Na lewo osi liczbowej od 0 była by w końcu najmniejsza
liczba „-∞”. Idąc tym tokiem rozumowania była by ona tak mała, że
stanowiłaby odwrotność liczby największej 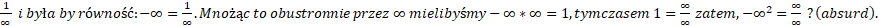 Historycznie liczby ujemne w
rozliczeniach kupieckich były traktowane jako „dług”, czy zatem dług (-8) zł
jest mniejszy od długu (-1) zł, z pewnością nie i relacja nie jest taka, że
(-8)<(-1) lecz , że (-8)>(-1). Powstające zadłużenie to proces odwrotny
do gromadzenia kapitału i tak należy postrzegać liczby ujemne, nie jako
mniejsze od 0, lecz powstałe w wyniku odwrotnego procesu do procesu
rozpatrywanego na liczbach dodatnich. W tym ujęciu droga –s = -5m nie jest
drogą mniejszą od 0, lecz pokonywaną w odwrotnym kierunku od drogi pokonywanej
od 0 do +5m. Zatem nie relacja wielkości względem 0 lecz odwrotny (przeciwny)
proces zjawiska tworzy liczby ujemne opisujące znakiem „ –„ to odwrotne
zjawisko. Sama relacja między wielkościami liczb zależy od ich wielkości
bezwzględnych za co poręcza długość rzutu wektora a nie jego zwrot.
W opisywanym
tu zjawisku zadłużania się np. w tempie funkcji kwadratowej, (-1)2zł;
(-2)2zł; (-3)2zł; … , można sobie darować znalezienie
takiego banku który tak jak chce „potęga” klasyczna zapisze nam zaciągnięty
dług jako stan naszego konta odpowiednio (-1)2=+1; (-2)2=+4;
(-3)2=+9; …zł, tylko stan naszego konta będzie odpowiednio (-1)2=(-1);
(-2)2=(-4); (-3)2=(-9); … zł, czyli tak jak to określa
potęga realna.
Wracając do
naszego wątku, iloraz ujemnej drogi –s przez wielkość skalarną jaką jest
czas t daje nam wektor ujemnej prędkości: 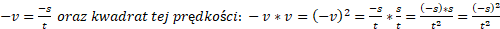 . Co to znaczy ujemna
prędkość? To np. pokonywanie drogi przez satelitę w odwrotnym kierunku do ruchu
wirowego Ziemi na jednostkę czasu t.
Od ujemnego
kwadratu prędkości już tylko krok do ujemnej energii kinetycznej: 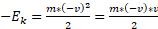 , gdzie m, masa.
Czy droga od
której pochodzi ta ujemna energia może być ujemna?. Oczywiście, że tak. Jeśli
jesteśmy w jakimś miejscu (przyjętym za zero) to nie jest bez znaczenia czy aby
dotrzeć do miejscowości A odległej od tego miejsca o przykładowe 2 km pójdziemy
na zachód czy na wschód, jeśli ta miejscowość leży na zachodzie. Zatem droga
pokonywana na zachód różni się w zasadniczy sposób od drogi pokonywanej na
wschód, co musi mieć odbicie w matematycznym sposobie ich odróżnienia, albowiem
do wyliczeń liczbowej odległości nie weźmiemy przecież wektora o odpowiednim
zwrocie-a tym jest droga, ani też jej wartości liczbowej wyliczonej z sumy
geometrycznej określonej dla tego przypadku  co przy y=0,
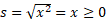 i tak
jak chce „potęga” klasyczna jest zawsze większe od zera skąd wynikałoby, że czy
pójdziemy na zachód zgodnie z półosią –x, czy na wschód, zgodnie z półosią +x,
to nie ma różnicy. I owszem jest, bo wówczas jest przymus poruszać się zgodnie
z dodatnią półosią, czyli na wschód. Wprawdzie dotarlibyśmy w końcu
posuwając się w tym kierunku do pożądanej miejscowości A obchodząc Ziemię
dookoła minus 2 km, choć prościej jest pójść na zachód pokonując drogę
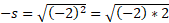 = -2km. Jeżeli jest ujemna
droga i ujemny jej kwadrat to jest i ujemna energia otrzymywana z kwadratu
prędkości pochodzącego od tego ujemnego kwadratu drogi.
Możemy się o
tym przekonać w prostym doświadczeniu. Wytnijmy kółko z kartonu a na jego
krawędzi ząbek by móc go śledzić i obracajmy to kółko w płaszczyźnie poziomej
zgodnie z kierunkiem narastającego kąta spoglądając na nie z góry –obraca
się w lewo. Obracając to kółko cały czas w tym samym kierunku, spójrzmy na nie
od dołu, z punktu widzenia półkuli południowej i śledźmy kierunek
przemieszczania się wyciętego ząbka a przekonamy się, że ten ząbek przemieszcza
się w kierunku odwrotnym –w prawo. Jeżeli na to kółko spoglądać będziemy z
poziomu, skąd nie widać płaszczyzny i jest ona zerowa, musimy wyciągnąć
wniosek, że w zerze dochodzi do zmiany znaku wartości liczbowych czego nie
należy mylić z tym, że jeśli znak jest „-„ to jest mniejszy od 0, lecz ten znak
oznacza przebieg określonej wielkości w przeciwnym kierunku.
Rozpatrzmy
teraz rzut wektora na przestrzeń dwuwymiarową jaką jest płaszczyzna. Niech
będzie ona zorientowana układem współrzędnych prostokątnych kartezjańskich,
wówczas lokalizacja tego wektora opisywana jest dwoma składowymi: horyzontalną
(poziomą) czyli osią x oraz wertykalną (pionową) czyli osią y, wzajemnie
prostopadłymi z miejscem przecięcia się pod kątem 90 stopni w punkcie 0. Tą
przestrzeń dwuwymiarową możemy podzielić na cztery ćwiartki. Jeżeli wektor jest
zaczepiony w punkcie 0 tak by mógł się zmienić jego kierunek o kąt zgodnie z kierunkiem
narastania kąta to w pierwszej ćwiartce między rzutami tego wektora na osie
liczbowe x i y a tym wektorem, stanowiącym przeciwprostokątną p,
istnieje relacja:  , zgodnie z rysunkiem.
Rysunek 3,
wartość wektora przeciwprostokątnej p w I ćwiartce.
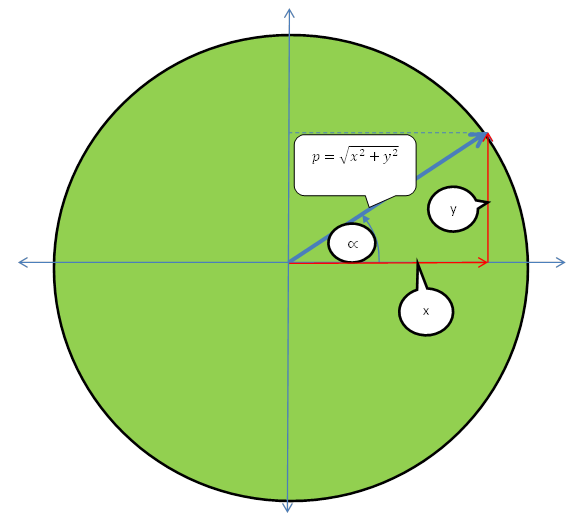
Widzimy, że
wektor p którym jest przeciwprostokątna trójkąta prostokątnego
o przyprostokątnych, x; y, ma zwrot skierowany od początku układu gdzie jest 0,
w prawo, zgodnie z rosnącymi wartościami półosi liczbowej: +x.
Jeżeli kąt
alfa przekroczy kąt graniczny 90 stopni to zwrot wektora
przeciwprostokątnej p będzie skierowany przeciwnie, w lewo, od
0 w kierunku liczb ujemnych, ulokowanych na półosi (-x) i będzie
przeciwprostokątna liczbą ujemną, zgodnie z objaśnieniem poniższego rysunku 4.
Jeśli będzie to kąt graniczny równy 90 stopni to wektor przeciwprostokątnej
będzie miał zwrot skierowany pionowo w górę zgodnie z półosią +y, ani w lewo
ani w prawo, w pozycji tej dochodzi do zmiany znaku co wynika z ustaleń, że
gdy  to rzut x=0 i w tym
wypadku
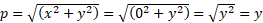 , nie występuje tu składowa x
a jej udział i znak decyduje o zwrocie wektora przeciwprostokątnej, ale
jakiekolwiek zwiększenie tego kąta granicznego powoduje, że wektor p algebraicznie
i arytmetycznie zmieni znak na minus a graficznie będzie miał zwrot w lewo,
bowiem w tym kącie granicznym dochodzi do zmiany znaku wartości z + na (-) gdy
przekraczamy granicę I ćwiartki posuwając się w kierunku II ćwiartki lub
odwrotnie, z (-) na +, gdy wektor przemieszcza się w kierunku odwrotnym z II
ćwiartki do I ćwiartki. Z przedstawionych względów, nie może utrzymać się
dotychczasowe przedstawianie wartości algebraicznej jako ogólnego np.: a,
ta wielkość algebraiczna tak jak arytmetyczna musi posiadać jeszcze znak „+ lub
–„ chociażby z tych względów, że jej potęga, np.: kwadrat, (gdy a jest
ujemne), to nie a*a lecz –a*a, więc musi
być oznakowana, tylko ze względów praktycznych i oszczędnościowych pomija się
stawiania znaku + gdy wartość jest nieujemna. Jest to również niezbędne ze
względu na konieczność posiadania informacji czy opisywane przez wielkość
algebraiczną zjawisko jest proste (czyli ma znak dodatni), czy przebiega w
odwrotnym kierunku, (i ma wówczas znak ujemny), nie może tu być
anonimowości.
Rysunek 4,
wartość wektora przeciwprostokątnej p w II ćwiartce.
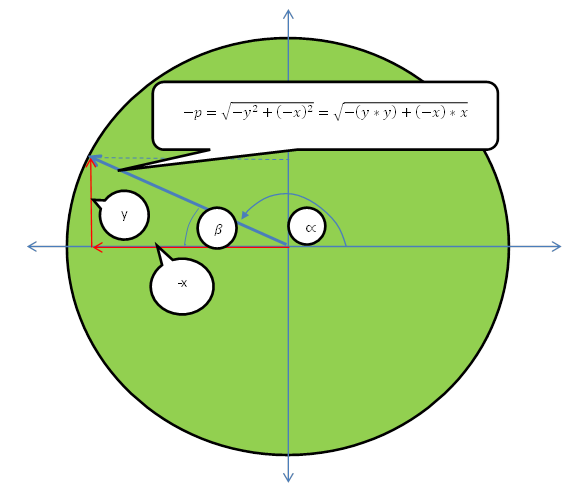
Widzimy, że
wektor przeciwprostokątnej w ujęciu graficznym ma zwrot w lewo co w ujęciu
algebraicznym i arytmetycznym odpowiada znakowi „ –„ czyli ma wartość liczby
ujemnej, zatem jest przeciwny niż w I ćwiartce.
Znajdziemy
tego potwierdzenie wyznaczając cosinus kąta beta, który jest równy  i jest kątem ostrym, zatem
jego cosinus jest zawarty między 0 a 1 czyli jest dodatni.
Tą dodatnią
wartość uzyskamy tylko wtedy gdy w tej ćwiartce  , więc przeciwprostokątna
musi być ujemna. Dodatkowym potwierdzeniem jest fakt, że ujemny rzut –x, można
otrzymać tylko z rzutowania ujemnej wartości.
Nadając
elementom utworzonego trójkąta prostokątnego wartości arytmetyczne np.: -x =-4;
y=3; -p=-5 uzyskujemy równanie: 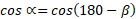 , a ponieważ cosinus różnicy
kątów:
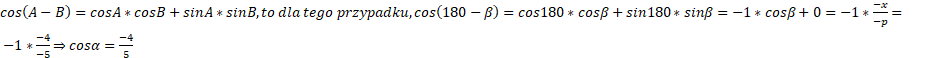 .
Ponadto 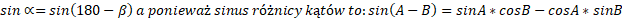 , dla tego przypadku będzie to
więc:
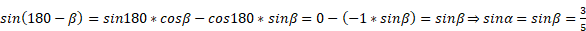 , jako,
że beta jest kątem ostrym więc jego sinus jest liczbą dodatnią.
Musimy
zwrócić uwagę na dwa aspekty konstrukcji trygonometrycznej, po pierwsze, to to,
że zarówno sinus jak i cosinus kąta alfa stanowią  część boków
(przyprostokątnych) trójkąta, zatem i przeciwprostokątna (-5) musi również
stanowić w tej konstrukcji swej długości czyli ma to
być
 , ta ułamkowa część to
 . Kwadraty tych wielkości to:
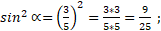
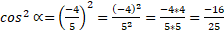 ;
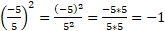 .
Po drugie,
żeby uzyskać równość trygonometryczną dla II ćwiartki musimy, co łatwo
zauważyć, stosować przy sumowaniu kwadratów funkcji trygonometrycznych
następujący rachunek:
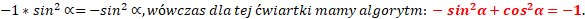
Dla tego
przypadku będzie to:
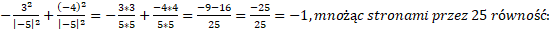
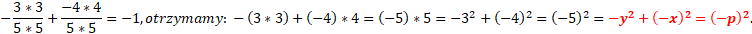
Otrzymaliśmy
bezpośredni związek między sumą kwadratów funkcji trygonometrycznych i
kwadratami boków trójkąta prostokątnego opisującego rzut wektora wodzącego na
przestrzeń dwuwymiarową jaką jest płaszczyzna dla II ćwiartki.
Z algorytmów
tych (zaznaczonych tłustym czerwonym drukiem) możemy wyznaczyć dowolny ich
element w potędze pierwszej:
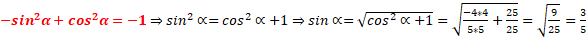 ;
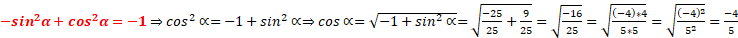 ;
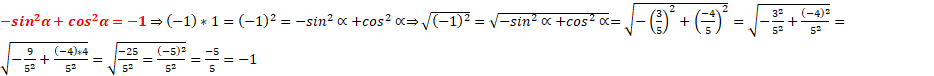 .
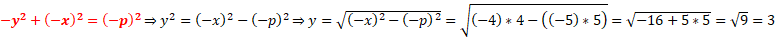 ;
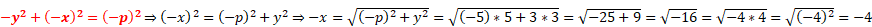 ;
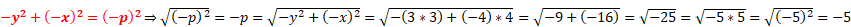 .
Istnieje
jeszcze jedna równość dla tych funkcji trygonometrycznych, a mianowicie: 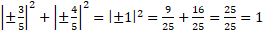 , czyli
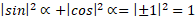 .
Równość choć
prawdziwa to jednak całkowicie nieprzydatna gdyż z wartości bezwzględnych nie
da się wyliczyć elementów składowych wyrażanych w potędze pierwszej a na niej
bazuje nieprawdziwa „potęga” klasyczna gdyż jest to inaczej 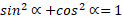 , dobrze znane twierdzenie w tej
potędze a charakterystyczne dla wszystkich ćwiartek płaszczyzny.
Zostanie
wykazane, że nie oprze się to twierdzenie krytyce.
Wróćmy na
chwilę do rysunku 3 ilustrującego zaszłości w I ćwiartce. Niech wektor wodzący
przeciwprostokątnej p=1 a kąt alfa niech ma 30 stopni, to wówczas w
utworzonym trójkącie prostokątnym 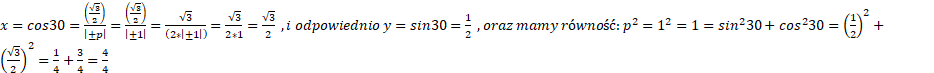 .
Niech się
teraz wektor przeciwprostokątnej przemieści do II ćwiartki i zajmie pozycję
kąta alfa 150 stopni, otrzymamy wówczas zwierciadlany obraz z I ćwiartki, w II
ćwiartce, z osią symetrii y, jak na rysunku 4 z tym, że –x =cos 150; y= sin
150.
Wyliczymy,
że 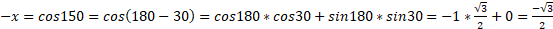 ,
Oraz 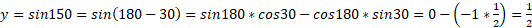 .
Podstawimy te
wartości do algorytmu, tak jak chce „potęga” klasyczna: 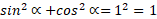 , dla kąta alfa 150 stopni.
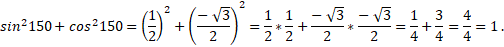
Równanie niby
prawdziwe ale nic dziwnego skoro jest to zakamuflowana forma równania: 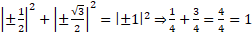 .
Chociaż jest
to równanie prawdziwe to wcale nieprzydatne gdyż z wartości bezwzględnych nie
da się wyliczyć realnych wartości.
W wyniku
wyliczeń przy pomocy „potęgi” klasycznej otrzymaliśmy wartość wektora
przeciwprostokątnej w II ćwiartce taką samą jak dla I ćwiartki. Czy to nie
dziwne?.
Na miły Bóg,
nie trzeba korzystać z pomocy okulisty by widzieć, że wyliczenia „potęgi”
klasycznej są błędne gdyż porównując wektory z I i II
ćwiartki (rys 3 i 4 po wprowadzeniu zmian dla kąta alfa 30 i 150 stopni oraz
p=1) widzimy wyraźnie, że nie są to te same graficzne wektory jak wyszło z
wyliczenia i graficznie mają przeciwne zwroty. W I ćwiartce zwrot jest w prawo
a w II w lewo więc nie są takie same czyli algebraicznie i arytmetycznie zwrot
z II ćwiartki, skierowany w lewo wskazuje, że wektor ma przebiega w odwrotnym
kierunku niż z ćwiartki I co w ujęciu algebraicznym i arytmetycznym odpowiada
jego ujemnej wartości.
Ale w
„potędze” klasycznej nie może wyjść inaczej jak źle gdyż jest to to samo
co 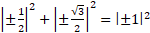 . Wektor w niej jest zawsze dodatni
gdyż jest wartością bezwzględną.
Spróbujmy
wyliczyć z tego cos 150 stopni: 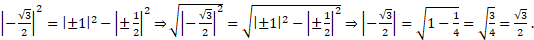
Widzimy, że
matematycznie w tej potędze nie da się tego zrobić, jedynie z praktyki wiemy,
że cosinus tego kąta jest ujemny więc stawia się znak „ –„ i basta a to musi
wyjść nie inaczej jak z działań matematycznych.
Spróbujmy
posłużyć się potęgą realną gdzie dla II ćwiartki mamy algorytm: 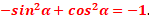
Wyliczymy
wszystkie boki utworzonego trójkąta w tej ćwiartce:
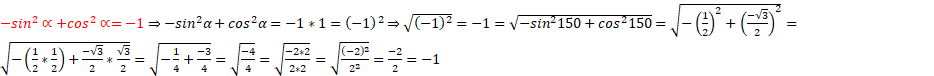 ;
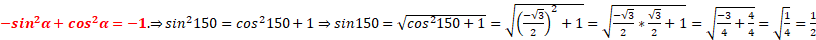 ;
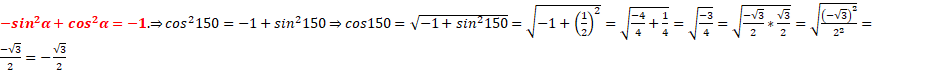 .
Widzimy, że
posługując się potęgą realną daje się wyliczyć wszystkie parametry trójkąta
prostokątnego z tej ćwiartki, matematycznie i bezbłędnie.
Niech się
teraz wektor przeciwprostokątnej przemieści do III ćwiartki o kąt alfa 210
stopni. Jeżeli w I ćwiartce miał on wymiar 1 to tu wymiar będzie – 1 i utworzy
trójkąt prostokątny o wymiarach: 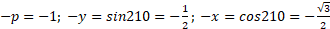 . Wykażę graficznie i
arytmetycznie prawdziwość relacji między bokami utworzonego trójkąta
prostokątnego, która opisana jest algorytmami: a) dla funkcji
trygonometrycznych:
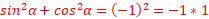 ; b) dla kwadratów
boków:
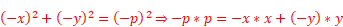 , gdzie kwadraty są ujemne.
Rysunek 5,
wartość wektora przeciwprostokątnej w III ćwiartce.
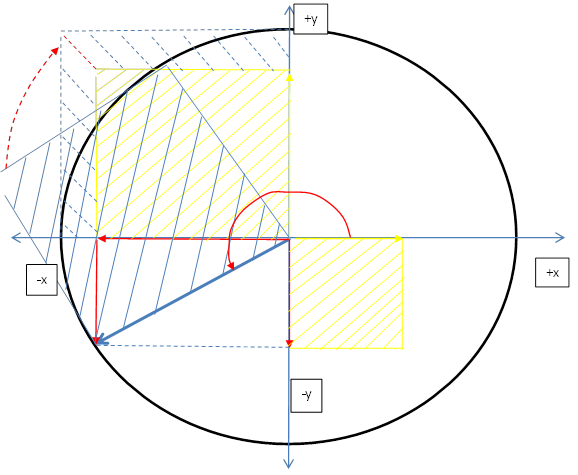
Rysunek
przedstawia wektor przeciwprostokątnej ( – p ) powstałej w
wyniku przemieszczenia się wektora p do III ćwiartki z
początku I ćwiartki o kąt alfa 210 stopni.
Wektor ten
tworzy trójkąt prostokątny z przyprostokątnymi zaznaczonymi czerwonymi
strzałkami, stanowiącymi długość rzutów tego wektora na zorientowaną układem
współrzędnych prostokątnych przestrzeń dwuwymiarową jaką jest płaszczyzna
opisywana parametrami . Określimy wymiary tych
rzutów dla kąta 210 stopni i przypadku gdy wektor w I ćw. p=1.
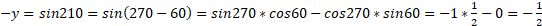 ;
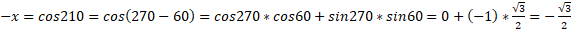 .
Relacje
między bokami utworzonego trójkąta prostokątnego opisane są
algorytmem: . Pokażę arytmetycznie, w
oparciu o potęgę realną, że jest to prawda. Wektor przeciwprostokątnej w III
ćwiartce arytmetycznie jest ujemny, ma graficznie przeciwny zwrot niż w I
ćwiartce. Oba te fakty znaczą tyle, że wektor przebiega w przeciwnym kierunku
licząc od 0 niż w I ćwiartce.
Przedstawiony
na rysunku mniejszy kwadrat, zakreskowany na żółto, jest geometrycznym
przedstawieniem ujemnego pola kwadratu funkcji trygonometrycznej:
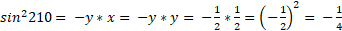 . Umieszczony tu
fragment: -y*x= -y*y, ma uzasadnienie w tym, że wartość x jest
odpowiednikiem cosinusa, który wyprzedza wartość sinusa, reprezentowanego przez
y, o kąt 90 stopni. Więc tę samą wartość x=cosinus ma przesunięty do przodu o
90 stopni y=sinus, stąd uzasadniona przedstawiona równość.
Drugi,
większy zakreskowany na żółto kwadrat, jest geometrycznym przedstawieniem
ujemnego pola, kwadratu funkcji trygonometrycznej:
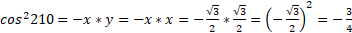 .
Suma tych obu
ujemnych kwadratów jest równa polu ujemnego kwadratu przeciwprostokątnej,
zakreskowanego na kolor niebieski, który to kwadrat gdyby cofnąć wokół punktu 0
o kąt 30 stopni zajął by pozycję większego żółtego kwadratu a jego pole
powierzchni było by wówczas większe od pola większego żółtego kwadratu o
powierzchnię zakreskowaną niebieskimi liniami przerywanymi o polu powierzchni
równej polu mniejszego żółtego kwadratu. Wykazując równość i wartość ujemną
powierzchni pola zakreskowanego niebieskimi liniami przerywanymi z ujemnym
polem żółtego mniejszego kwadratu wykażemy tym samym równość ujemnego kwadratu
przeciwprostokątnej zakreskowanego na kolor niebieski, z sumą ujemnych
kwadratów zakreskowanych liniami żółtymi, tym samym prawdziwość twierdzenia dla
III ćwiartki: 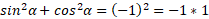 .
Pole
zakreślone niebieskimi przerywanymi liniami składa się z dwóch trapezów
otrzymanych przez jego podział przerywaną linią czerwoną. Pole trapezu  .
W pierwszym z
nich:
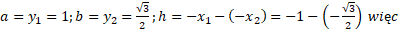
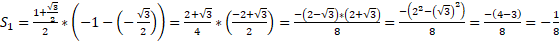 .
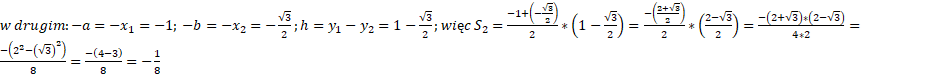 .
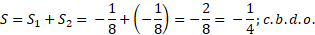
Wykazaną
równość kwadratu przyprostokątnej –y z ujemnym polem dwóch trapezów,
uwidocznioną w równaniu kwadratów funkcji trygonometrycznych można rozszerzyć
na dowolny trójkąt prostokątny z III ćwiartki przestrzeni dwuwymiarowej i
wykazać, że pole takich trapezów zsumowane z kwadratem przyprostokątnej –x jest
równe kwadratowi przeciwprostokątnej, której kwadrat jest tym samym równy sumie
kwadratów przyprostokątnych –x i –y .
Wyznaczmy
pole powierzchni dwóch trapezów: 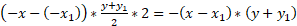 , gdzie,
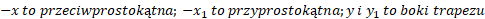 .
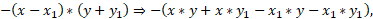
Po dodaniu do
tego pola, pola kwadratu przyprostokątnej: -x1*y1, które
wciągniemy do nawiasu otrzymując:
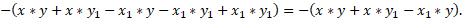
Analogicznie
jak dla rozpatrywanych wcześniej funkcji trygonometrycznych, 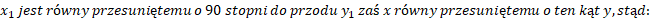
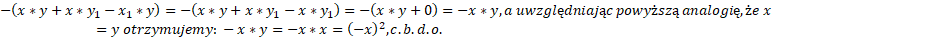
Po
przemieszczeniu się wektora przeciwprostokątnej do IV ćwiartki np.: o kąt 330
stopni musimy zauważyć, że będzie on w tej ćwiartce, po przekroczeniu kąta
granicznego 270 stopni, miał graficznie zwrot skierowany w prawo od 0 zgodnie z
kierunkiem półosi +x więc będzie arytmetycznie dodatni. W granicznym kącie 270
stopni leży on na półprostej (-y) i jest skierowany ni w lewo ni w prawo,
dochodzi w tym kącie do zmiany zwrotu wektora z lewego na prawy co
algebraicznie i arytmetycznie odpowiada zmianie znaku z – na +.
Rysunek 6,
wartość wektora przeciwprostokątnej w IV ćwiartce.
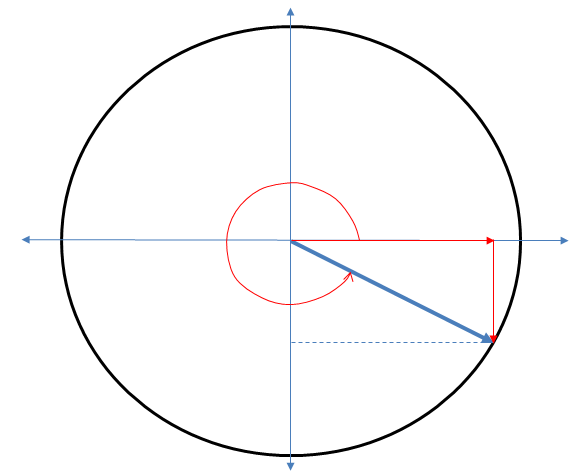
Zgodnie z
rysunkiem rzut wektora przeciwprostokątnej na półoś –y jest równy
przyprostokątnej:
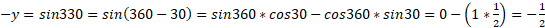 , zaś
rzut na półoś +x jest równy:
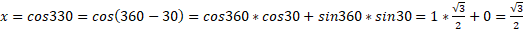 .
Relacja
między kwadratami elementów utworzonego trójkąta prostokątnego IV ćwiartki, w
ujęciu potęgi realnej, dana jest algorytmami:
a)dla funkcji
trygonometrycznych: 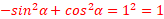 ,
z algorytmu
tego możemy drogą matematyczną określić wartość dowolnej wymienionej funkcji
trygonometrycznej tej ćwiartki np.:
=>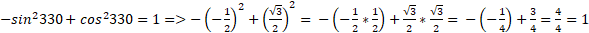 ;
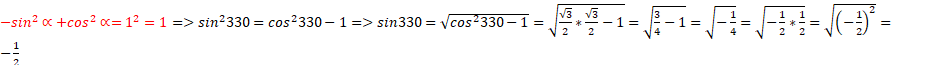 ;
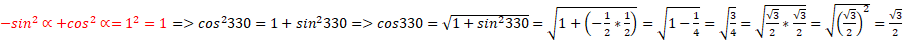 ,
b) dla
kwadratów boków dowolnego trójkąta prostokątnego tej ćwiartki: 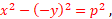
np.: 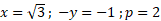 , dla tych wartości wyliczamy:
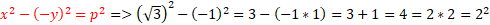 ;
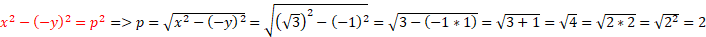 ;
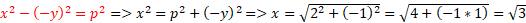 ;
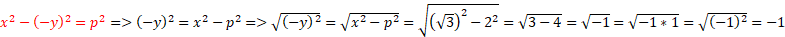 .
Związek
między bokami dowolnego trójkąta prostokątnego a wartościami funkcji
trygonometrycznych  dowolnej ćwiartki jest taki,
że te otrzymujemy w wyniku podzielenia boków trójkąta przez wartość bezwzględną
wektora przeciwprostokątnej
 , która to wartość stanowi długość
wektora (bez strzałek jego zwrotu) i jest zarazem promieniem r, koła
zataczanego przez wektor przeciwprostokątnej, który ma właśnie tę długość.
Trzeba jasno podkreślić, że promień nie jest wektorem tylko jego długością i
kreśli tylko tor po którym porusza się grot strzałki wektora
przeciwprostokątnej przemieszczającego się przez kolejne ćwiartki przestrzeni
dwuwymiarowej.
Z boków
trójkąta jak dla tego przypadku gdzie 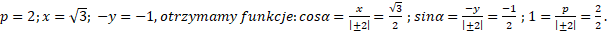
Możemy
przekonać się, że nie uda się nam matematycznie, posługując się „ potęgą”
klasyczną, gdzie dla wszystkich ćwiartek obowiązuje jeden algorytm 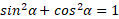 , wyliczyć wartość
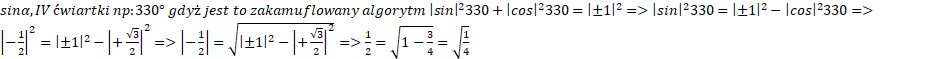 , nie da się z wartości
bezwzględnych czyli „potęgi” klasycznej wyliczyć sin 330 stopni. Ponieważ
jednak z praktyki wiadome jest, że jest to wartość ujemna więc stawia się znak
„ –„ przed pierwiastkiem co załatwia sprawę, tymczasem ma on wynikać nie
tylko ze spostrzeżeń praktycznych lecz i działań matematycznych.
Podsumujmy.
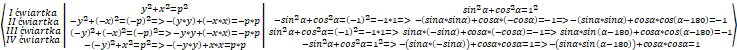
Wyjaśnienia
wymaga skąd jak np.: dla II ćwiartki, 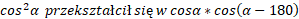 , otóż cosinus alfa w tej ćwiartce
jest liczbą ujemną, której kwadrat zgodnie z definicją potęgi realnej, jest
iloczynem tej liczby ujemnej i takiej samej liczby dodatniej czyli
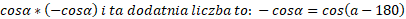 ,
czyli jest to
rzut x mający przebieg w odwrotnym kierunku aniżeli rzut (-x) otrzymany w
wyniku przemieszczenia się wektora przeciwprostokątnej od 0 stopni o kąt alfa
do II ćwiartki. Ten rzut dodatni na półoś +x powstał w wyniku rzutowania
wektora przeciwprostokątnej, która przemieściła się o kąt (a-180) i jest
równy cos(a-180).
Potęga
pierwsza a potęga zerowa.
Wróćmy do
rysunku 3 aby określić potęgę pierwszą. Niech x=3; y=4; a przeciwprostokątna
c=5. Wówczas liczba x=3 z osi liczbowej jest rzutem prostokątnym
przeciwprostokątnej c na tą półoś +x, który to rzut jest skróceniem c=5
współczynnikiem cosα. Stąd mamy równość: 3=c*cosα, z której wynika: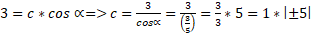 .
Niech kąt
α wzrośnie tak by c znalazło się w II ćwiartce jak na rysunku 4, dając
rzut prostokątny: -x=-4. Wówczas –x=-4 jest rzutem przeciwprostokątnej –c która
uległa skróceniu współczynnikiem cosβ=cos(180-α). Kąt β jest
kątem ostrym, zatem jego cosinus jest zawarty między 0 a 1 i jest dodatni. Tą
wartość dodatnią będzie miał tylko wówczas gdy cosβ= , więc przeciwprostokątna w tej
ćwiartce musi być ujemna: -c=-5.
Otrzymujemy
wówczas równanie: 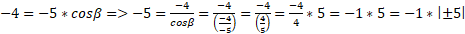 .
Nawiązując do
definicji potęgi realnej i przyjmując różne wartości przeciwprostokątnych ±c w
zakresie liczb rzeczywistych różnych od zera, otrzymamy potęgę pierwszą
dowolnej liczby ujemnej: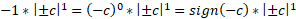 , lub dodatniej:
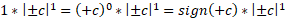 .
Z potęgi
pierwszej dochodzimy do potęgi zerowej (zastąpimy ±c przez ±ɑ), na razie z
±ɑ różnego od 0.
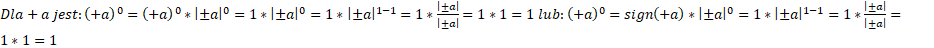 .
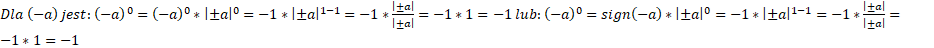 .
Przemieśćmy
teraz przeciwprostokątna np.: c=5 z rysunku 3 o kąt α=90°. Wtedy jej rzut
prostokątny na półoś liczbową +x jest równy 0 i mamy równanie:
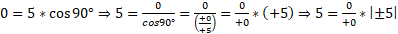 .
Niech
przeciwprostokątna z rysunku 4, -c=-5 przemieszcza się z II ćwiartki w kierunku
I, tak by kąt β był równy 90°. Dla tego przypadku jej rzut prostokątny
również przyjmie wartość 0
O
równaniu: 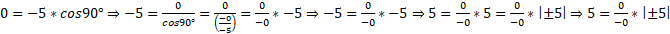 .
Dla tego
granicznego kąta α=β=90° mamy jednocześnie dwa równania: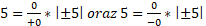 , które uogólnimy do jednego:
 , a następnie zapiszemy w formie
równoważnej:
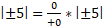 . Z równania tego otrzymamy:
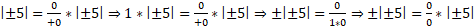 .
Zauważmy,
że 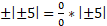 wtedy i tylko wtedy gdy
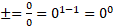 , co zapiszemy w skrócie w szerszym
uogólnieniu:
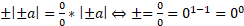 .
Przyjęte
wprawdzie jest, że nie dzielimy przez 0 ale dotyczy to tylko liczb nie zaś 0.
Zapiszemy to
zgodnie z definicją potęgi realnej:
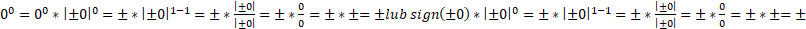 .
Równość:
±*±=± , ma taki sens werbalny, że oznacza: zmiana znaku z + na – razy zmiana
znaku z + na – (co jest potocznym masłem maślanym), jest równe zmianie znaku z
+ na -, potwierdza to rachunek: 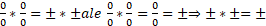 . Sign(±0)
≠0 jak się sądzi, tylko sign(±0)=± i oznacza,
że w centrum układu współrzędnych prostokątnych jest miejscem geometrycznym
stanowiącym strefę a nie punkt, gdzie dochodzi do zmiany znaku.
Rysunek7,
-wykres funkcji f(x)= .

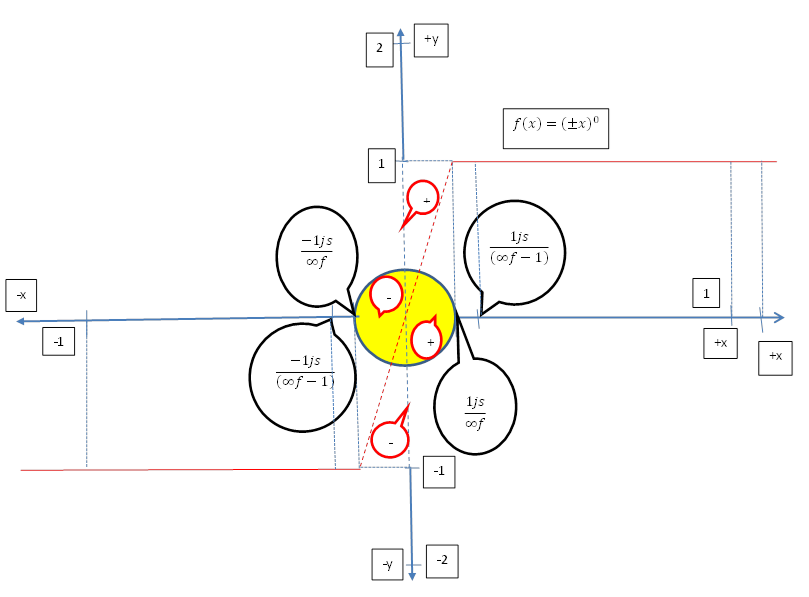
Na rysunku
kolorem czerwonym pokazano przebieg funkcji:  . Funkcja jest nieciągła dla x w
przedziale od
 , stanowiącym średnicę
dziurki w płaszczyźnie x,y, gdzie:
±1js –jedna
jednostka drogi;  nieskończoność fizyczna. Ustalenie
wielkości tych jednostek leży bardziej w gestii fizyki i kosmologii niż
matematyki dlatego nie będę w tym miejscu tą kwestią się zajmował. Dość
powiedzieć, że nieskończoność fizyczna, w odróżnieniu od nieokreślonej
nieskończoności matematycznej, ma realną wielkość, stąd nazwa. Prezentowany
rysunek ma tylko charakter poglądowy. Nie są w nim zachowane właściwe proporcje
jak na rysunku w jakiejś skali a to ze względu na ogromne dysproporcje między
występującymi jednostkami liczbowymi których jakaś skala nie jest w stanie
objąć.
Dla tej
funkcji półosie liczbowe ±y zaczynają się od wartości ±1. Tam gdzie jest ich
zarys jak i występujący brak części półosi ±x stanowiący strefy o zmieniających
się wartościach ±, dochodzi do odwzorowania na odcinku prostej nieciągłości
funkcji, oznaczonej czerwoną linią przerywaną, wartości strefy x oznaczonej
samymi znakami ± na wartości ±y, oznakowanymi liniami przerywanymi. Brak jest w
tych miejscach na nich liczb, są tylko zmieniające się znaki. Jest to strefa 0,
gdzie nie ma liczb. W potędze pierwszej, ta strefa ogranicza się do kółka
o żółtym tle i jest to dziurka, jako że nie ma liczb mniejszych od  , tam dochodzi do zmiany
znaków liczbowych. To co we współczesnej matematyce określa się 0 w układzie
współrzędnych prostokątnych jako punkt, miejsce geometryczne gdzie przecinają
się osie x i y, w realnej rzeczywistości nie jest punktem tylko strefą o
określonej przytoczonymi parametrami rozciągłości. Dlatego, w realnej
rzeczywistości w tym układzie współrzędnych, należy mówić o początku tego
układu współrzędnych prostokątnych jako o strefie gdzie zmieniają się znaki,
aniżeli o punkcie w początku jakim jest 0.
Wróćmy
jeszcze raz pamięcią do doświadczenia z wyciętym z kartonu kołem. To wycięte
koło posłuży za fizyczny model dla określenia potęgi pierwszej, po właściwym
jego ustawieniu w przestrzeni trójwymiarowej. Ustawimy go pionowo „en face” w
stosunku do oka obserwatora, będzie to pozycja I. Od centrum koła narysujemy
poziomą półoś +x, oznaczoną na końcu grotem skierowanym w prawo, w kierunku
coraz większych liczb umieszczanych na tej półosi, wyznaczanych przez promienie
r=I±aI, (promień tego wyciętego koła jest
tylko pojedynczym ich przykładem), oraz prostopadłą do półosi +x, półoś +y od
centrum na zewnątrz koła. Obracając to koło z prawa w lewo, zgodnie z
kierunkiem narastania kąta α, przyjmujemy, że jest to półoś liczb
rzeczywistych dodatnich +a. Przenosimy teraz oko obserwatora widzącego
płaszczyznę koła z pozycji I „en face” do pozycji nad tą płaszczyznę która
zachowuje swoje pierwotne położenie, będzie to pozycja II. Z tej pozycji oko
obserwatora nie widzi płaszczyzny gdyż jest ona dwuwymiarowa o długości x
szerokości y i nie ma trzeciego wymiaru „grubości”. Wprawdzie karton z którego
wycięto koło ma swoją grubość, więc oko obserwatora będzie widziało z tej
pozycji odcinek prostej o grubości kartonu, ale musimy przyjąć, że w
rzeczywistości tej grubości nie ma, (model jest niezupełnie doskonały).
Przemieśćmy
teraz oko obserwatora do pozycji III na przeciwną stronę, z tyłu, w stosunku do
pozycji I. Jeżeli obracać będziemy to koło w tym samym kierunku co miało
miejsce w pozycji I, to oko obserwatora z pozycji III musi zaobserwować, że
koło obraca się w przeciwnym kierunku niż obserwowało to wcześniej i porusza
się z lewa w prawo. Rysujemy więc na tej stronie poziomą półoś od centrum w
lewo, na zewnątrz koła, z grotem skierowanym w tymże kierunku zgodnie ze
wzrastającymi od centrum wielkościami liczbowymi i oznaczamy –x. Ma to
znamionować przeciwny kierunek ruchu wywołany przeciwnym, minusowym przebiegiem
drogi niż w pozycji I. Na niej znajdują się rzeczywiste ujemne liczby, –a opisujące
zjawiska o odwrotnym przebiegu niż z półosi +x a na niej +a. Dodajemy
półoś –y, skierowaną prostopadle od centrum w dół. Nie z pomyłki napisano trzy
zdania wyżej, że na tej ujemnej półosi umieszczone są liczby wzrastające od
centrum do coraz większych wielkości, lecz z faktu, że we współczesnej
matematyce błędnie przedstawia się relacje większościowe między liczbami. Nie
(-5)<3 lecz odwrotnie (-5)>3. Przykład: -5+3=-2+(-3)+3=-2+0=-2. Większa
liczba o odwrotnym przebiegu (-5), pochłonęła mniejszą liczbę 3 i pozostało
jeszcze (-2). Rachunek znany odkąd stosowane są liczby ujemne, nie zdajemy
sobie tylko sprawy, że (-5)>3. Na chłopski rozum, jak coś mniejszego mogło
by pochłonąć coś większego zachowując jeszcze apetyt na repetę, jak w błędnej
relacji (-5)<3.
Wróćmy do
modelu i zauważmy, że wyrysowane zostały półosie: -x i –y
charakterystyczne dla III ćwiartki układu współrzędnych prostokątnych, ćwiartki
właściwej dla opisu zjawisk o odwrotnym czy też przeciwnym więc minusowym
przebiegu niż w ćwiartce I. Ćwiartka ta jest przesunięta względem ćwiartki I o
180 stopni, właśnie o tyle, o ile przemieściło się oko obserwatora więc
wszystko się zgadza. Z tej III pozycji nie widzimy tego co wyrysowaliśmy w
pozycji I, bo oko obserwatora jest po drugiej stronie płaszczyzny kółka. Wiemy
jednak co wyrysowaliśmy na drugiej stronie gdy oko było w pozycji I.
Dorysowujemy więc i tu to samo, czyli półosie +x i +y, które stanowią nasz
podgląd, monitoring, tego co się dzieje po przeciwnej stronie płaszczyzny, w
ćwiartce I. Wracamy do obserwacji na stronę z pozycji I, gdzie mamy wyrysowane
półosie +x i +y, dorysowujemy niewidoczne z tej pozycji a właściwe dla
umieszczonej po przeciwnej stronie, półosie III ćwiartki (-x) i (-y),
stanowiące odwrotnie niż w poprzednim przypadku, podgląd czyli monitoring tego
co się dzieje, w tej niewidocznej z tej pozycji, ćwiartce. Mamy więc po obu
stronach płaszczyzny naniesione układy współrzędnych prostokątnych, ale jak
opisano wyżej, z ćwiartkami I i III, które dla każdej
ze stron płaszczyzny mają odmienny charakter. Na półosiach ±x lokują się
rzeczywiste liczby ±ɑ w potędze pierwszej które za pomocą funkcji f(x)=(±x)1,
stanowiącej wykres prostej przebiegającej pod kątem 45 stopni między półosiami
+x i +y oraz (-x) i (-y), możemy odwzorować na półosie ±y.
Gdybyśmy
dokonali bardzo, bardzo wielkiego powiększenia centrum okazało by się, że ta
funkcja nie jest ciągła w przedziale dla x, jak na rysunku 7, od  , stanowiącym strefę centrum
oznaczonym na tym rysunku żółtym polem. Jeśli będziemy obserwowali płaszczyznę
z pozycji II, z której płaszczyzna jest niewidoczna, to jednak w oparciu o
obserwacje z wcześniejszych pozycji I i III, mamy
podstawę wyciągnąć słuszny wniosek, że w centrum układu, którym jest strefa o
określonej rozciągłości, dochodzi do zmiany znaków z + na - i wartość
tych znaków ta strefa przyjmuje. Jest w płaszczyźnie dziurka uwidoczniona
żółtym polem gdzie nie ma już liczb a co najwyżej zarys oznaczony liniami
przerywanymi gdzie mogła by być kontynuacja osi liczbowych aż do ich przecięcia
się gdyby nie było dziurki. W potędze realnej, pierwszej ćwiartki, którą dla
wykładnika potęgi 1 zapisujemy jako
 , co dla przypadku gdy a=0,
będzie:
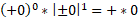 , oraz dla III ćwiartki
 , co dla przypadku gdy a=0,
będzie:
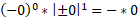 . Te dwa równania uogólnimy do
jednego:
 a ponieważ (±0)=0,
otrzymamy
 , nie ma innej możliwości jak prawą
stronę przyrównać do 0: ±*0=0 a ponieważ obie strony równają się 0 i 0 możemy
dzielić przez 0 to ostatnią równość podzielimy obustronnie przez 0, otrzymując
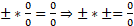 ⇒
 . Tą drogą doszliśmy do równoważności w
potędze realnej, że
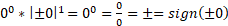 . Ponieważ do takich samych wyników
doszliśmy w rozpatrywanej wcześniej potędze
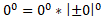 , możemy wnioskować, że nie ma znaczenia w
której potędze jest 0 wynik zawsze sprowadza się do tego, iż 0 w każdej potędze
jest równe 00=± i nie jest to matematyczny punkt tylko strefa,
dziurka, o określonych fizycznych parametrach, gdzie funkcje matematyczne
zmieniają znaki wartości ± i tracą ciągłość.
Równania kwadratowe.
1. Funkcja 
2. Równanie kwadratowe: 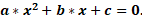
Ad 1. Dla celów poglądowych należałoby teraz użyte w
doświadczeniu kółko z kartonu zastąpić kółkiem z przezroczystego pleksiglasu
lub podobnego przezroczystego tworzywa. Po wyrysowaniu na nim, np.: flamastrem,
półosi liczbowych +x i +y widzianych z pozycji I, wykreślić przebieg funkcji
kwadratowej f(x)=(+x)2, dobierając argumenty +a z półosi
+x. Nad górnym końcem wykreślonej funkcji zaznaczyć strzałką kierunek obrotów
koła zgodny z kierunkiem narastania kąta α, przy założeniu, że półosie +x
i +y pozostają nieruchome.
Obserwujemy
teraz to co wykreśliliśmy w pozycji I obserwatora, przenosząc się z obserwacją
na drugą stronę płaszczyzny do pozycji III. Z niej widzimy obraz tego co
wykreśliliśmy w pozycji I odwrócony o 180 stopni, w II ćwiartce, łącznie z
kierunkiem obrotów zaznaczonych strzałką. Widzimy, że jest to obraz fałszywy
gdyż nie to przed chwilą wykreślaliśmy. Widzimy fałszywy obraz wykreślonej
funkcji a odwzorowującej fałszywe kwadraty na półosi +y, fałszywej „potęgi”
klasycznej. Temu fałszerstwu nie damy się jednak zwieść, demaskuje je
zaznaczony strzałką kierunek obrotów jak i oznakowanie półosi znakiem +x. Z
wcześniejszych rozważań wiemy, że z pozycji III widzimy podgląd,
monitoring I ćwiartki. Przyłóżmy więc zwierciadło, prostopadle płaszczyzną do
płaszczyzny z tym obrazem, wzdłuż półosi +y, lustrem zwróconym w stronę
fałszywego obrazu a będziemy w nim widzieli jak wygląda właściwy obraz
monitorowanej I ćwiartki. Taki wykreślimy na kółku z kartonu po stronie
widzianej z pozycji III, mając świadomość, że jest to monit obrazu widzianego z
pozycji I.
Skoro oko
obserwatora jest w pozycji III, do tego monitu dorysujemy na przezroczystym
kółku, przebieg tej funkcji dobierając argumenty (-a) z wcześniej
wyznaczonej półosi (-x), podnoszone do kwadratu zgodnie z definicją potęgi
realnej, gdzie: 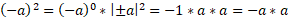 , które to ujemne kwadraty
wybieramy z wcześniej naniesionej półosi (-y), zaznaczamy strzałką na końcu
wykresu kierunek obrotów obserwowany z tej pozycji. Ten wykres również nanosimy
na kółko z kartonu. W ten sposób mamy pełny obraz przebiegu funkcji
widziany z pozycji III, składający się z:
a),
członu  , właściwego dla pozycji III i
mieszczącego się w III ćwiartce układu współrzędnych prostokątnych.
b), przejścia
stanowiącego miejsce zerowe funkcji a będącego strefą geometryczną gdzie
funkcja zmienia znak z (-) na (+), czyli tego co wnosi obserwator z pozycji II,
oraz
c),
członu  , stanowiącego podgląd, monitoring
tego co widzi obserwator z pozycji I i co jest
właściwym przebiegiem funkcji w I ćwiartce tego układu.
Przemieszczamy
oko obserwatora do pozycji I, by zaobserwować to co narysowaliśmy na
przezroczystym kółku w III ćwiartce, w pozycji III. Z pozycji I widzimy
fałszywy obraz tego co wykreśliliśmy w III ćwiartce przemieszczony do IV
ćwiartki. Fałsz ten rozpoznajemy po kierunku obrotów umieszczonej strzałki.
Podobnie jak w poprzednim przypadku przystawiamy zwierciadło zwrócone w stronę
fałszywego obrazu by w nim zaobserwować właściwy przebieg wykresu dla III
ćwiartki narysowany z pozycji III. Dorysowujemy na kartonie do już istniejącego
przebiegu funkcji właściwej dla I ćwiartki i pozycji I, obraz z lustra,
stanowiący podgląd, monitoring przebiegu tej funkcji w III ćwiartce, gdy oko
obserwatora zajmowało pozycję III. Tym razem mamy pełen obraz składający się na
przebieg funkcji widziany z pozycji I obserwatora składający się z:
a), członu , właściwego dla pozycji I a
mieszczącego się w ćwiartce I.
b), miejsca zerowego funkcji będącego strefą geometryczną gdzie funkcja zmienia
znak z (+) na(-), o czym wnosimy z pozycji II.
c), członu , stanowiącego podgląd tego jak
przebiega wykres funkcji widzianej i właściwej pozycji III, umieszczonego w III
ćwiartce.
Niech
Czytelnik nie da się zwieść fałszywym „mędrcom”, że prawdziwy przebieg funkcji
kwadratowej to ten z II ćwiartki, który był przedstawiony jako fałszywy a który
jest zgodny z definicją „potęgi” klasycznej. Otóż dalsza kontynuacja kreślenia
przebiegu funkcji rozpoczętej od większych argumentów +a poprzez
mniejsze i centrum, przenosi się dalej na półoś (-x) z argumentami (-a),
mniejszymi przy centrum do coraz większych na zewnątrz półosi.
Żeby dotrzeć
do półosi (-x) trzeba się przemieścić o 180 stopni, tak jak przemieszcza się
oko obserwatora z pozycji I do pozycji III i wtedy dla pozycji III jest
właściwa III ćwiartka a nie druga i w niej ma być kontynuowany dalszy przebieg
funkcji. Przeanalizujmy: pierwsza ćwiartka zaczyna się półosią (+x) a kończy
półosią (+y). Aby dotrzeć do półosi (-x) trzeba pokonać 180 stopni bo o tyle
jest ona przesunięta i to jest początek III ćwiartki widzianej z pozycji III.
Pokonując 180 stopni, by dotrzeć do półosi liczb ujemnych, to i również koniec
I ćwiartki zamykany półosią (+y) o tyleż stopni musi się przemieścić i będzie
to pozycja (-y). Więc jakim sposobem kontynuacja przebiegu funkcji może mieć
miejsce w II a nie w III ćwiartce?, która to II ćwiartka przesunięta jest
raptem o 90 stopni niewystarczających do osiągnięcia półosi (-x). To gdzie
adwersarze mają kontynuować dalszy przebieg funkcji, wybierając argumenty z
półosi (+y)?. Bo po 90 stopniach ta półoś jest umieszczona, a to ma być półoś
(-x). Zastanówmy się jak przebiega wykres funkcji dla potęgi pierwszej. Dodajmy
do tego jeszcze wykres funkcji dla potęgi o wykładniku n=3. Niech to nawet będą
sześciany budowane zgodnie z „potęgą” klasyczną bo i tak nie dojdzie do
sprzeczności gdyż przychylny dla „ potęgi” klasycznej zbieg okoliczności
(nieparzysty wykładnik potęgi), powoduje, że jest ona również ujemna przez co
nie wpada w sprzeczność. Gdzie jest kontynuacja przebiegu funkcji dla potęgi
pierwszej i trzeciej po opuszczeniu I ćwiartki ? Ano w trzeciej ćwiartce układu
współrzędnych prostokątnych, gdzie żeby dostać się do ujemnej półosi (-x)
trzeba przemieścić się o 180 stopni. To jak to jest w pojęciu fałszywych
„mędrców”, żeby dostać się do półosi z ujemnymi liczbami (-x), dla potęgi o
wykładniku nieparzystym trzeba przemieścić się o 180 stopni, a dla potęg o
wykładniku parzystym by osiągnąć tą ujemną półoś (-x), już nie trzeba pokonać
tych 180 stopni?
Przywodzi mi
to na myśl pewną historyjkę kabaretową, gdzie dwóch takich rozwiązywało
krzyżówkę. Jeden odgadywał wyrazy a drugi je wpisywał. Jak zaproponowany wyraz
był za długi i nie starczało kratek by go wpisać, to odgadujący hasła doradzał:
nie wiesz co zrobić, zacieśniaj, zacieśniaj. Jeśli był za krótki i pozostawał
nadmiar kratek do wpisu, to doradzał: rozciągaj, rozciągaj. Puenta jest taka,
że nie ważny jest obiektywizm, ważne by pasowało do ogólnie przyjętych
sloganów, choćby tak bzdurnych jak definicja „potęgi” klasycznej. Tymczasem
cała filozofia tkwi w tym, że obraz z I ćwiartki ma być przesunięty o 180
stopni a nie obrócony o 180 stopni. Gdy obraz przesuniemy o te stopnie
osiągniemy półosie ujemne (-x) i (-y), które są właściwe dla III ćwiartki, po
drugiej stronie płaszczyzny gdzie przebiegi mają odwrotny kierunek, stąd ujemne
oznakowanie półosi. Jeżeli natomiast obraz obrócimy o te stopnie to osią obrotu
jest półoś +y i obraz z I ćwiartki występuje jako fałszywe odbicie I ćwiartki
umiejscowione w II ćwiartce. Widzimy na tym fałszywym obrazie, na kółku z
pleksiglasu, że tu gdzie powinna być półoś (-x) widnieje +, więc co najwyżej
moglibyśmy taki kwadrat zapisać w wartości bezwzględnej jako I-xI2 i
nic dziwnego, że z tego nie będziemy mieli ujemnego pierwiastka. Nie przesunął
się on o 180 stopni, tym samym nie osiągnął ujemnej półosi (-x) więc do
wykreślenia przebiegu funkcji z tej ujemnej półosi argumenty nie mogą być
wybierane, a tak jest robione w „potędze” klasycznej o parzystym wykładniku.
Żeby dotrzeć
do ujemnych półosi przemieszczaliśmy oko obserwatora o 180 stopni, na drugą
stronę płaszczyzny, ponad nią, stosując wybieg poprzez ograniczenie jej
powierzchni do niewielkiego kółka co nam to umożliwiało. Ale wykres
przebiegającej funkcji by dostać się na drugą stronę płaszczyzny, przesuniętą o
180 stopni robi to przez dziurkę w niej, tam gdzie jest zawsze potęga  , a co na rysunku 7 zostało
podkreślone żółtym tłem, jako określona strefa. Tym sposobem osiąga III
ćwiartkę przesuniętą o 180 stopni względem I.
O fakcie
istnienia ujemnych kwadratów może przekonać się każdy naocznie, bowiem tego
potwierdzeniem jest ujemna energia o której istnieniu dowiemy się np.: z ruchu
– gdzie jest ruch masy tam jest i energia.
Wymontujmy z
roweru koło, najporęczniej przednie. Wprawmy go w ruch obrotowy np.: zgodny z
kierunkiem narastania kąta i najwygodniej w pozycji poziomej trzymając jedną
ręką od dołu za oś, drugą nadając prędkość obrotową. Gdzie jest prędkość masy
tam jest i energia zawierająca w algorytmie ją określającym, kwadrat prędkości.
Jeżeli przyjmiemy tą obserwowaną energię ruchu koła za +E, to obróćmy teraz to
obracające się koło, trzymane oburącz od dołu i góry za wystające z piasty
części osi, o 180 stopni, najlepiej w kierunku zgodnym z kierunkiem obrotów.
Przekonamy się, że odwrócone koło ma przeciwne obroty niż mu nadawaliśmy na
wstępie. Nie ma wątpliwości, że teraz ma energię ujemną –E pochodzącą z
ujemnego kwadratu prędkości (-v)2= -1*v*v=-v*v, który występuje w
algorytmie określającym tą ujemną energię, pochodną od ujemnej drogi  , w stosunku do drogi +s,
przed obróceniem koła. Jeżeli przekręcać będziemy oś obrotu w zgodnym kierunku
i z dużą prędkością zsynchronizowaną i skorelowaną z prędkością obrotową koła,
to straty na tarcie w łożyskach podczas przekręcania będą minimalne, a być może
przy idealnej synchronizacji, nie będzie ich wcale?
Tą energię
możemy określić z prędkości kątowej  , ponieważ
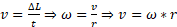 , gdzie:
 –prędkość kątowa;
 -przyrost kąta;
 –czas w którym ten przyrost
kąta następuje; r –promień koła; v prędkość liniowa obwodu koła. Koło roweru
nie jest najlepszym modelem, z powodu nierównomiernego rozkładu masy m, która
jest skupiona na jego obwodzie, gdzie jest obręcz, opona i dętka a środek jest
praktycznie pusty (tylko szprychy). Zastąpimy więc go tarczą np.: z
odpowiedniej grubości blachy, gdzie będzie równomierny rozkład masy. Ma ono
odpowiednią wagę wyrażoną w ciężarze, czyli kG, z
których po podzieleniu przez przyśpieszenie grawitacyjne g≈9,81,
wyznaczymy masę m takiej tarczy.
Wyprowadzimy
równanie na energię ruchu obserwowanego na górze tarczy przed jej
obróceniem: 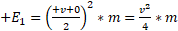 , gdzie
 to prędkość średnia, oraz na
odwrotnej stronie tarczy, na spodniej, którą obserwowaliśmy po jej obróceniu na
górę o 180 stopni:
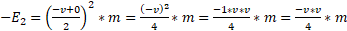 . Energię wypadkową dla
tarczy jako całości, wtedy gdy składowe są o różnych znakach, otrzymamy drogą
nie sumowania lecz różnicowania, co wynika z zasady zachowania energii, która
jest niezniszczalna i może tylko zmienić formę w jakiej się objawi, zachowując
zdolność do zmiany tej formy w sposób przejściowy. Z różnicowania możemy
otrzymać:
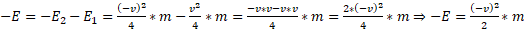 , lub:
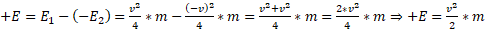 .
Widzimy, że w
obu przypadkach jest to energia kinetyczna, wypadkowa obracającej się tarczy ,
jedna i ta sama ale o dwóch różnych przejawach swego istnienia. To, czy jest
dodatnia czy ujemna zależy od punktu widzenia. Obiektywnie jest taka i taka,
równocześnie. Rotujące obiekty tak już mają, taka jest ich natura. To tak jak
medal, ma awers i rewers i nic na to nie poradzimy. Ważne jest jakie stąd
wyciągnąć wnioski. Można forsować któryś z punktów widzenia uznając, że
właściwa energia to jest ta, którą postrzegam ze swojego punktu widzenia. Takie
przetargi do niczego konstruktywnego nie mogą doprowadzić wobec dwoistości
natury tej energii. Ważniejsze jest, co chcemy osiągnąć korzystając z tej
dwoistości. W przeprowadzonej próbie z tarczą spostrzegamy, że w zależności od
tego która jej strona jest na „wierzchu”, w tym właściwym dla swoich obrotów
kierunku, gdy będzie podłoże podparcia, będzie się przemieszczać. Zatem trzeba
się „dogadać” w którym kierunku chcemy iść i w zależności od tego ustalić czyj
punkt widzenia ma być preferowany czuli czyje ma być na „wierzchu”.
To, że jest
ta energia jedną i tą samą ale o różnych przejawach, wynika chociażby z tego,
że moglibyśmy ją magazynować jako odzysk z procesu hamowania obracającej się w
którąś stronę tarczy, a następnie z takiego przejściowego magazynu czerpać ją
do nadania prędkości dla tarczy w przeciwnym kierunku gdzie zmieni ona znak. O
tym, że jest to energia kinetyczna może niejeden z obserwatorów mógł się
przekonać widząc poruszające się samochody, przewożące na dachu, umocowane do
bagażnika do góry kołami, rowery. Jadący z określoną prędkością samochód, nadał
kołu pewną energię kinetyczną adekwatną do prędkości tego samochodu. Koło
względem samochodu pozostaje nieruchome. Jednak podczas gwałtownego hamowania
cała uwięziona w kołach roweru energia kinetyczna jest przekazana na ruch
obrotowy kół roweru zgodny z kierunkiem wcześniejszej jazdy.
Rysunek 8,
wykres funkcji f(x) =(±x)2.
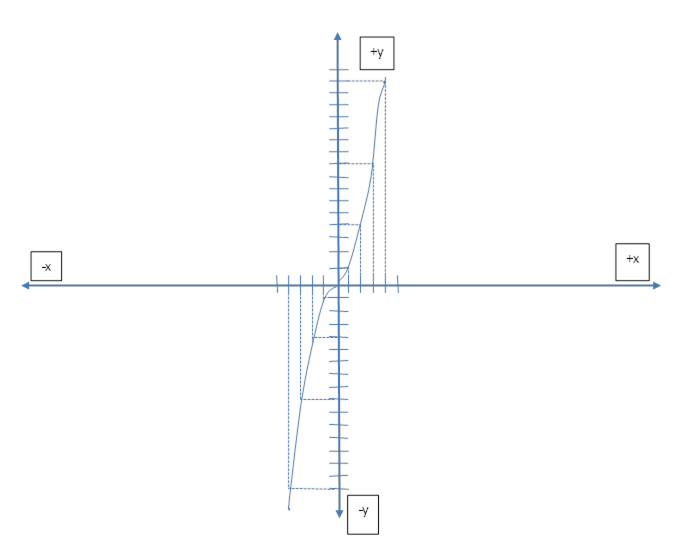
Rysunek 9,
przebieg funkcji f(x)= (±x)2, z uwidocznionym w bardzo wielkiej
skali powiększenia, centrum funkcji.
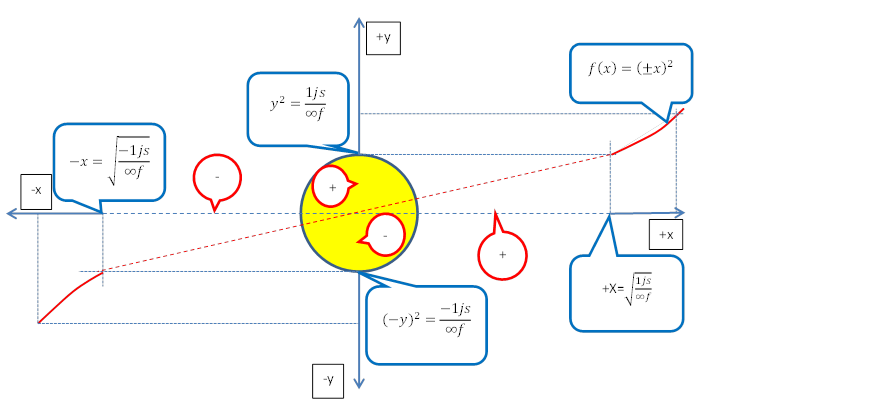 Rysunek 9 przedstawia przebieg funkcji w centrum układu współrzędnych
prostokątnych. Funkcja jest nieciągła w przedziale od
 do
 . Od tych wartości zaczynają
się dopiero półosie liczbowe ±x. Przerywanymi liniami pokazano zarys gdzie była
by kontynuacja przebiegu tych półosi ±x. Pozbawione one są w tych miejscach
liczb i przyjmują tylko wartość znaków liczbowych tych półosi. Brak liczb
wynika stąd, że z fizycznego i kosmologicznego punktu widzenia, nie ma
mniejszych wartości wymiarowych jak
 i to co mogło by nawet być z
matematycznego punktu widzenia mniejsze od tych wartości, w realnej
rzeczywistości nie ma miejsca.
Ponieważ tak
jest, to i każda potęga nie może być mniejsza od tej wartości a zatem i półosie
liczbowe ±y zaczynają się od tych najmniejszych wartości z występującymi
brakami tych półosi zastąpionymi strefami zmieniających się znaków
± zastępującymi części brakujących półosi ±y. Półosie ±x muszą się zaczynać od
pierwiastka takiego stopnia z jakiego stopnia potęgą mamy do czynienia. Im
wyższe potęgi tym półosie zmiennych niezależnych zaczynają się bliżej wartości
±1. Dość powiedzieć, że dla pierwiastka o stopniu  , jest to wartość tak bliska
±1, że jest to zero odcięte przecinkiem po którym następuje kilkadziesiąt
dziewiątek za którymi dalsze cyfry. Powstaje w płaszczyźnie przy półosiach x
swoisty tunel tym dłuższy im wyższa potęga, w którym funkcje tracą swą
ciągłość. Tak jak dla przypadku funkcji kwadratowej, od wartości
 , w kierunku centrum, półosie
x muszą przybierać wartości swych znaków liczbowych bez liczb gdyż na odcinku
prostej oznaczającej brak ciągłości tej funkcji, pokazane czerwoną linią
przerywaną muszą się odwzorowywać kwadraty znaków, które stanowią strefę (+)
tam gdzie brak jest części półosi +y, zgodnie z rachunkiem
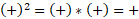 , te znaki +, a nie liczby muszą
być wybierane z półosi +x. Analogicznie z półosi (-x) musimy wybierać (-) by
otrzymać adekwatne kwadraty odpowiadające strefie znaku (-) tam gdzie brak jest
części półosi (-y), jak w rachunku:
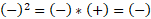 .
Ad 2. Rozwiązywanie równań kwadratowych w formie
trójmianu a*x2+b*x+c
polega na znalezieniu pierwiastka tego trójmianu, przedstawionego w formie jego
funkcji, której przebieg przetnie oś x wyznaczając miejsce zerowe w którym to
nastąpiło i w którym zmienna zależna y oraz to równanie przyjmą wartość 0.
Ograniczę się do aspektu praktycznego rozwiązywania tych równań w potędze
realnej, pomijając żmudną i bardziej złożoną dla potęgi realnej niż klasycznej
analizę opartą na teorii postaci kanonicznej z której uzyskujemy te równania.
Należało by
zacząć od wyznaczenia kilku parametrów związanych z tym trójmianem, które będą
niezbędne do sporządzenia wykresu jego funkcji. Z wykresu będzie wynikać gdzie
funkcja ma miejsce zerowe, czyli dla jakich wartości przetnie oś x wyznaczając
miejsce zerowe i pierwiastek równania trójmianu a*x2+b*x+c=0. Z uwagi na to, że wyrazy algebraiczne a;
b; c ukrywają cyfry o różnych znakach (±), ze względów praktycznych
najwygodniej jest by „a” było dodatnie. Gdy jest przeciwnie, najlepiej
będzie bez szkody dla prawdziwości równania, jak i wartości jego pierwiastka
wymnożyć go przez (-1). Ten wymóg podyktowany jest tym, że wykres funkcji
powinien być w I ćwiartce z kontynuacją w III ćwiartce, gdy tymczasem przy „a”
ujemnym mieści się on w nieprawidłowych II i IV ćwiartce.
Niech to
będzie przykładowy trójmian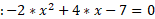 .
Wyznaczymy:
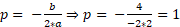 ,
gdzie: p –wektor poziomy, przesuwający funkcję wzdłuż osi x.
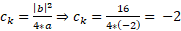 ,
gdzie: ck –część
liczby c, tak zwane c kanoniczne.
q=c –ck ⇒q=-7+2=-5, gdzie: q –wektor pionowy, przesuwający
funkcję wzdłuż osi y.
Z
uogólnionego algorytmu dla wszelkiego typu równań trójmianu wyznaczamy
pierwiastek :
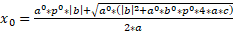 .
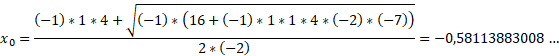
Po zalecanym
wymnożeniu trójmianu przez (-1) otrzymamy: 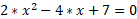 , z którego wyznaczymy nowe:
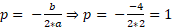 .
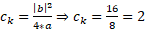 .
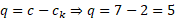 .
Równanie to
zapiszemy w takiej postaci by uwidoczniony był wektor q równy 5,: 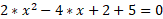 .
Z tego
powodu, że a jest teraz dodatnie jego potęga zerowa jest równa
1 i algorytm wartości pierwiastka upraszcza się poprzez eliminację a0 i
ma postać: 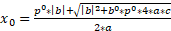 , dający ten sam pierwiastek przy
uproszczonym zapisie. Pierwiastek ten nie zawsze spełnia, po podstawieniu,
równanie z którego został wyliczony. Zależy to od znaku wartości wyliczonego x0 gdyż
same równanie ma ogólniejszą formę, a mianowicie przy już dodatnim a:
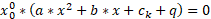 , o ile (x0)0 =1,
nic się nie zmienia i pierwiastek spełnia to równanie, natomiast w razie jego
ujemnej wartości (x0)0=-1 mamy wtedy dwa przypadki
równań pochodnych spełnianych przez ten wyliczony pierwiastek x0:
a) Gdy (x0-p)0=1 przy ujemnej
wartości x0 równanie ma postać : , mnoży się przez (-1) całe
równanie otrzymując równanie pochodne spełniane przez pierwiastek x0.
b) Gdy (x0-p)0=-1
przy ujemnej wartości x0 równanie ma postać: 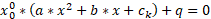 , mnoży się przez (-1) równanie bez
wektora q, otrzymując równanie pochodne spełniane przez pierwiastek x0.
W
przytoczonym przykładzie otrzymamy: (-0,5811…)0=-1; (-0,5811…-p)0=(-0,5811…-1)0=-1,
stąd
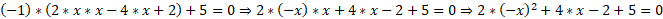 .
Jest to równanie pochodne z ujemnym kwadratem
spełniane przez wyliczone x0.
Sporządzając
rysunek wykreślamy teraz podstawowy układ współrzędnych prostokątnych. Na ten
układ nanosimy wyznaczone wektory p i q a w miejscu styku ich końców,
wyznaczający punkt do którego przemieszczony jest wykres funkcji
podstawowej f(x)=a*x2. Nanosimy drugi układ
współrzędnych prostokątnych, zwany roboczym, o początku w tym punkcie styku
wektorów. Ze względów wizualnych najlepiej liniami przerywanymi lub innym
kolorem. Na tym roboczym układzie wykreślimy przebieg funkcji f(x)=2*x2,
stanowiący pierwszy składnik z nawiasu równania: 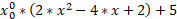 =0 nie martwimy się przy tym i nie
bierzemy pod uwagę pozostałych składników tego równania. Wartość tych
pozostałych składników została już uwzględniona przy wyznaczaniu wektorów p i q.
Wykreślona
funkcja f(x)=2*x2, różni się od opisywanej wcześniej
funkcji f(x)=x2 tym, że gdy a>1 to
ma ona bardziej strzeliste ramiona czy też człony. Gdy 0<a<1 są
one bardziej rozłożyste.
Rysunek10,
wykres przebiegu funkcji  ,
przesuniętej o wektory p i q.
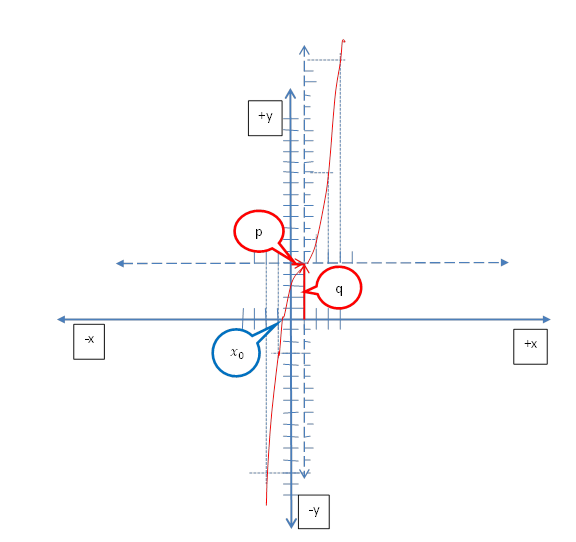
W miejscu
przecięcia się ramion –członów wykreślonej funkcji z osią x podstawowego układu
współrzędnych prostokątnych znajduje się jej miejsce zerowe x0.
Widzimy, że jest ono na półosi (-x) i wielkość tej liczby to ≈ (-0,6).
Jego dokładną wartość obliczyliśmy wcześniej. To wymnożenie równania przez (-1)
jest charakterystyczne dla III ćwiartki i rozważanej przedtem pozycji III oka
obserwatora, ćwiartki gdzie wszystko przebiega w odwrotnym kierunku niż w
ćwiartce I i ten odwrotny kierunek to właśnie
wymnożenie przez (-1). Widzimy, że w tym równaniu ck=-2,
odnotowujemy to co widzimy określając wartość c=q+ck⇒c=5-2=3.
Wektory pozostają niezmienne, wszak
funkcja nie zmieniła swego położenia. Podstawimy wielkość x0 do
równania w celu sprawdzenia jego prawdziwości:
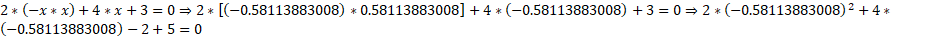 .
Podsumowując,
jak zauważamy każde równanie kwadratowe ma swoje rozwiązanie, o jednym
pierwiastku, wyznaczonym przez jego funkcję f(x)=ax2 przemieszczoną
o wektory p i q w którymś z członów czy też ramion, w I lub III ćwiartce układu
współrzędnych prostokątnych.
3.Weryfikacja potęgi realnej.
Najprostszym
i najpowszechniejszym weryfikatorem potęgi realnej a przynajmniej jej formy
kwadratowej, jest samo życie społeczne człowieka. W ujęciu funkcyjnym kwadratu,
ideałem jest by to była funkcja f(x)=ax2 ulokowana
w centrum układu współrzędnych prostokątnych. Wszelkie inne funkcje kwadratowe
są tylko wypaczeniem tej przytoczonej. Powołuję się na to życie społeczne
ponieważ charakteryzuje je niezwykły dynamizm. Dynamizm to ruch, będący
atrybutem energii, w której ten ruch opisywany jest kwadratem prędkości, więc
życie społeczne jest najwyższym przejawem istniejącej energii. Pojedynczy
człowiek wyposażony z natury w tą energię jest w stanie wbrew sile grawitacji
wspiąć się na szczyt góry, czego nie może zrobić kamień gdyż pozbawiony energii
ulega tej sile.
Społeczeństwo
jest w stanie nie tylko wspiąć się na taki szczyt ale może jeszcze więcej, może
w ogóle opuścić Ziemię, wprawdzie nie jako całość ale w postaci swoich
przedstawicieli, którzy sami, bez społeczeństwa i jego pracy szeroko
rozumianej, skierowanej by taki cel osiągnąć, nie mogli by tego zrobić. Dlatego
społeczeństwo z natury jest najwyższym przejawem istnienia i organizacji
energii. Zawiera więc w sobie kwadrat prędkości i z tego względu nadaje się na matematyczno –fizyczny model spełniający i wyczerpujący
znamiona funkcji kwadratowej. To, że właśnie kwadratowej wynika z faktu, iż w
pewnym okresie swego istnienia osiąga owe społeczeństwo etap rozwoju
cywilizacji technicznej wyraźnie zaznaczający się od czasu upowszechnienia
maszyny parowej, a rozwijający się właśnie w tempie funkcji kwadratowej.
Równanie
kwadratowe w pojęciu potęgi realnej ma zawsze rozwiązanie, pierwiastek,
wyznaczony przez któryś z członów jego funkcji, w I bądź III ćwiartce układu
współrzędnych prostokątnych. Czy nie jest tak w życiu, że z każdej sytuacji
jest jakieś wyjście, rozwiązanie? Lepsze czy gorsze ale zawsze jest, inaczej to
już byłby tylko koniec świata. Czy funkcja kwadratowa „potęgi” klasycznej
spełnia to spostrzeżenie? Nie, bo jest fałszywa. Jej wykres jest parabolą.
Jeżeli ramiona paraboli są skierowane ku górze a wektor pionowy q ma wartość
dodatnią to parabola znajduje się ponad osią x i równanie prezentujące tą
funkcję nie ma rozwiązania gdyż wykres funkcji nie przecina osi x. Odwrotnie,
gdy ramiona paraboli są skierowane w dół a wektor q ma wartość ujemną to parabola
jest poniżej osi x i również brak jest rozwiązania. Gdy któraś z parabol
przecina oś liczbową x to wyznaczane są dwa pierwiastki równania, czy miejsca
zerowe jego funkcji z których jeden jest do niczego nieprzydatny. Czy to jest
zgodne z tym czym jest model organizacji społeczeństwa, postawiony przez tą
potęgę w sytuacji bez wyjścia, braku rozwiązania problemu, w sytuacji gdy to
już tylko koniec świata ? Na pewno, nie.
Funkcja
idealna to f(x)=ax2, wszelkie inne są jej wypaczeniem. W
życiu jest jednak tak, że ideały są nieosiągalne, są tylko wzorcem do
naśladowania, wokół którego są zawsze mniejsze czy większe fluktuacje,
odstępstwa. Z powodu tych fluktuacji dochodzi w jej centrum do zmiany znaków na
przeciwne ± gdyż taką wartość ma centrum: 00=±. W organizacji
społeczeństwa odpowiada to przejściowości, nieciągłości władzy co ma miejsce w
społecznościach demokratycznych, przynajmniej tych niewykoślawionych. Zmienność
władzy jest wpisany w model matematyczno –fizyczny
społeczeństwa i takie ma podłoże. Nieuchronność przejściowości władzy w życiu
społecznym wpisana jest, jak znam życie, tylko w zdrową demokrację. Ta
przejściowość jest konieczna gdyż każda, z wyjątkiem Boskiej, władza po
dłuższym czasie ulega degeneracji. Im dłużej trwa ona u steru, tym głębszy
stopień degeneracji.
Przywołajmy
teraz z pamięci prezentowany model funkcji kwadratowej naniesiony na wycięte z
kartonu kółko. Jak pamiętamy po każdej jego stronie istnieje właściwy dla tej
strony, rysunek przebiegu funkcji, jak i wierny podgląd na przebieg tej funkcji
po przeciwnej stronie płaszczyzny koła, niewidocznej przecież z tej pozycji. By
społeczeństwo było zdrowe pod każdym, nie tylko medycznym względem, musi
otrzymywać wierne, nie zniekształcone informacje z tego podglądu, by wiedzieć
co realnie dzieje się w ćwiartce układu współrzędnych prostokątnych po
przeciwnej stronie, a w odniesieniu do społeczeństwa, na antypodach. Nie ma
możliwości bycia wszędzie jednocześnie by zobaczyć co się w tych miejscach
dzieje z autopsji, więc skazani jesteśmy na przekaz z podglądu. Po co tak z
matematycznego jak i społecznego punktu widzenia potrzebne są te rzetelne, nie
zniekształcone przekazy informacji? Po to właśnie by w jednym jak i drugim
przypadku można by było rozwiązać równanie kwadratowe życia w szerokim jego
rozumieniu. Zlokalizować pierwiastek, czyli określić w czym tkwią przyczyny, że
funkcja nie zajmuje centralnego położenia, gdy go nie zajmuje. Do dostarczania
tych informacji w społeczeństwie powołane są wszelkiego rodzaju środki masowego
przekazu zwane mediami. To jest to zwierciadło w którym oglądaliśmy rzeczywisty
obraz przebiegu funkcji z niewidocznej z naszej pozycji ćwiartki układu. Nie
trzeba być filozofem by dojść do wniosku, że do racjonalnego rozwoju
społeczeństwa konieczne jest by stworzyło ono prawdziwie niezależne środki
przekazu informacji, jak to zwierciadło, by mieć wierny przekaz umożliwiający
rozwiązywanie różnorakich kwadratowych równań społecznych. Popatrzmy tymczasem
co się dzieje po zmianie władzy. Swoją działalność rozpoczyna ona od
manipulacji przy mediach starając się usilnie je sobie podporządkować. Cel jest
oczywisty, propagować swój jedynie słuszny punkt widzenia rzeczywistości.
Zmanipulować informację tak by ogłupione tym społeczeństwo też przyjęło ten
punkt widzenia za swój własny co umożliwia poparcie i dłuższe utrzymywanie się
rządzących u władzy. Władza jest słodka, daje apanaże i bezkarność tym większą
im dłużej trwa, popierana przez otumanione dezinformacją społeczeństwo.
Społeczności
demokratyczne jeszcze w najmniejszym stopniu są narażone na te manipulacje gdyż
mają w sobie zapisaną zmienność władzy ale i one nie mogą czuć się bezpieczne.
Póki co nie wymyślono jednak jeszcze nic lepszego. Władzę i w demokracji bowiem
można podzielić na tą sprawowaną przez oficjalne rządy, wymienialną, jak i na
tę nieoficjalną, sprawowaną przez oligarchów , establishment a szczególnie
przez banki centralne, kreujące fałszywy bez pokrycia pieniądz. Której to
kreacji celem jest zadłużanie, a de facto, okradanie społeczeństwa przy pomocy
nakręcanej spirali inflacji i przez to jego ubezwłasnowolnienie. Władzę
trwającą całymi pokoleniami. Nie pcha się ona na świeczniki ale są to szare
eminencje o charakterze ponad narodowym i monopolistycznym. Oni trzymają w
garści pęk sznurków na których końcach uwiązana jest najczęściej władza
oficjalna jak i politycy pociągani za te sznurki. To dla nich najgroźniejsza
jest rzetelna informacja bo stawia ich w świetle reflektorów. Będą dążyć do
tego by obraz rzeczywistości był fałszywy w myśl tego, że w mętnej wodzie
najlepiej łowi się ryby. Ten fałszywy obraz, jak w funkcji kwadratowej, ma
uniemożliwić wykrycie rzeczywistych powodów przyczyniających się do tego, że
funkcja ta z matematycznego jak i społecznego punktu widzenia nie może mieć
centralnego, przybliżonego do ideału, przebiegu. Gdyby społeczeństwo poznało
wektory wytrącające ten przebieg z centralnego położenia, znalazło by właściwy
sposób rozwiązania problemu a to by było z punktu widzenia fałszerzy niepożądane
bo skończyło by się im eldorado.
Postępują tak
jakby arkana potęgi realnej, które chcą skrzętnie ukryć przed społeczeństwem,
były im znane. Bo czyżby to była tylko ich intuicja?
b), weryfikacja przez funkcje trygonometryczne.
Na końcu
poprzedniego rozdziału poświęconego dowodom potęgi realnej jest podsumowujące
zestawienie:
Prawa strona
zestawienia zawiera kwadratowe funkcje trygonometryczne zależne od ćwiartek w
których występują. Przyrównajmy je wszystkie do cyfry 1, wówczas otrzymamy:
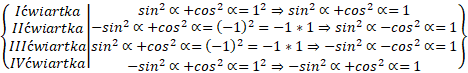
Wszystkie te
równania widniejące po prawej stronie, po znaku wynikowym, nazwiemy równaniami
jedynki. Widzimy, że cyfra 1 ma cztery znaczenia trygonometryczne, w
zależności od tego której ćwiartki dotyczą.
To, że
równania z twierdzeń jedynki są prawdziwe, potwierdza możliwość ich stosowania
w znanych równaniach trygonometrycznych zawierających kwadraty. Ponieważ
kwadraty „potęgi” klasycznej przy ujemnych wartościach funkcji sin α i cos
α są dwukrotnymi iloczynami liczby ujemnej, czyli de facto kwadratami z
wartości bezwzględnej, muszą być ujęte w znak bezwzględności a więc
przedstawione w sposób taki, czym są w istocie: IsinI2α czy
IcosI2α.
Te wzory
które zawierają takie kwadraty muszą ulec modyfikacjom polegającym na tym, że
tam gdzie funkcje są ujemne, ich kwadratom należy zmienić znaki na przeciwne
tym, jakie występują w tych funkcjach w I dodatniej ćwiartce.
Przykład 1.
Oto
przykład konieczności modyfikacji: przykładowy wzór 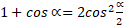 . Jeżeli
 przypadnie w II ćwiartce i
wynosi 120° to cos 120° jest liczbą ujemną a klasyczny kwadrat czyli dwukrotny
iloczyn tej ujemnej liczby musimy zapisać w znaku bezwzględności
otrzymując
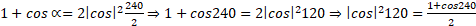 .
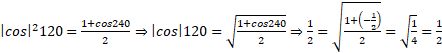 .
Coś nie
bardzo wyszło, równość stron niby jest, tylko wynik się nie zgadza bo
akurat  . Tego prawdziwego wyniku nie
można jednak uzyskać gdyż w pojęciu „potęgi” klasycznej, nie istnieją ujemne
pierwiastki parzystego stopnia, a to nic dziwnego skoro jest to wartość
bezwzględna. Nie pozostaje nic innego jak w oparciu o doświadczenie powstawiać
tam minusy co załatwiało by sprawę. Zaraz, zaraz ale to miało wypłynąć również
z działań matematycznych doprowadzających do uzyskania ujemnego cos 120°, a nie
tylko bazować na doświadczeniu. Coś nie bardzo z tą matematyką a nie bardzo bo
definicja „potęgi” klasycznej jest fałszywa. By uzyskać prawdziwy wynik,
końcową równość trzeba było jednak w końcu wymnożyć stronami przez (-1), czyli
jak będziemy teraz cofali się wstecz o strzałkę wynikową to tam też
będzie:
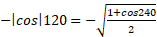 . Umiejscowiona po lewej stronie
ujemna wartość:
 , uzyskana musiała by być ze
spierwiastkowanego, jeszcze jedną strzałkę wynikową wstecz, kwadratu:
 , więc pod tym pierwiastkiem nie
mogło by być nic innego jak:
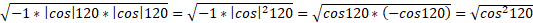 , a to jest przecież pod
pierwiastkiem kwadrat potęgi realnej z której pierwiastek jest równy
właśnie:
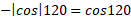 . Widzimy, że przed pierwszą
strzałką wynikową musi znajdować się kwadrat cos 120 zapisany tak jak pod
pierwiastkiem, nie inaczej jak:
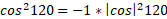 , co jest kwadratem
prawdziwej potęgi realnej do której ujawnienia doprowadziła konieczność
wymnożenia przez (-1) końcowej równości uzyskanej z kwadratu fałszywej „potęgi”
klasycznej. Stąd właśnie wynika konieczność dokonywania modyfikacji.
Przykładowe
dwie modyfikacje dla poszczególnych ćwiartek:
I
ćwiartka, 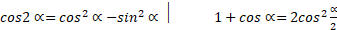 .
II
ćwiartka, 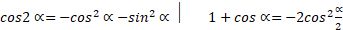 .
III
ćwiartka, 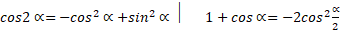 .
IV
ćwiartka, 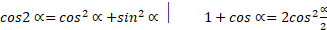 .
Konieczne
jest rozpisywanie na cztery ćwiartki.
Zauważmy, że
twierdzenie jedynki to też równania uzyskane z modyfikacji równania , prawdziwego tylko w I ćwiartce.
Jak
wyizolujemy np.: z drugiej modyfikacji i II ćwiartki  , dla tego samego kąta 120
stopni, to otrzymamy:
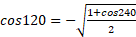 . Można wykazać, że ta
konieczna dla prawdziwości modyfikacja, jest prawdziwa bo pochodzi od
prawdziwej potęgi realnej. Wychodząc od równości w I ćwiartce:
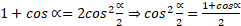 . Jeżeli połowa kąta to 120
stopni, wówczas jego cosinus jest ujemny i leży w II ćwiartce. Kwadrat liczby
ujemnej to:
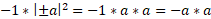 stąd:
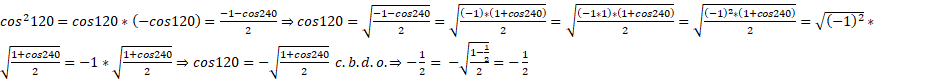 ,
co jest
zgodne z prawdą. Musimy przy tym zauważyć, że:
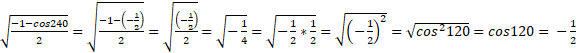 , co
jest prawdą.
Przykład
2. Przykładowa modyfikacja klasycznego
równania , dla III ćwiartki.
Równanie to
jest prawdziwe tylko dla I ćwiartki i w III ćwiartce gdzie te funkcje
trygonometryczne mają ujemną wartość, więc ich dwukrotne iloczyny mogą być
zapisane nie inaczej jak kwadraty wartości bezwzględnej i całe równanie ma
wtedy postać: 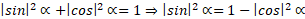 . Tą równość obustronnie
spierwiastkujemy otrzymując:
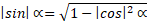 , widzimy, że dla III
ćwiartki nie jest to prawdą i aby w tej ćwiartce było prawdziwe trzeba je
poddać modyfikacji poprzez wymnożenie obustronnie przez (-1).
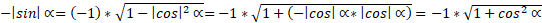 .
Pod
pierwiastkiem mamy już sumę kwadratu realnego cosinusa i cyfry 1, oraz wynikowe
równanie:
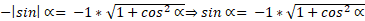 .
Utworzymy
kwadrat realny lewej strony poprzez jej wymnożenie przez dodatnią
wartość (-sinα), podnosząc jednocześnie prawą stronę do
kwadratu, które to działania są równoważne. Wykażę to nieco niżej również prawą
stronę mnożąc przez ( -sinα) co tak samo doprowadzi do uzyskania równości
z lewą stroną potwierdzając tą równoważność.
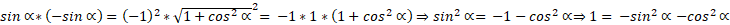 . Jest
to twierdzenie jedynki dla III ćwiartki.
Zgodnie z
zapowiedzią wymnożymy teraz prawą stronę równania tak jak i lewą przez dodatnią
wartość (-sinα) by doprowadzając do równości stron wykazać równowartość
tego działania z podnoszeniem prawej strony do kwadratu
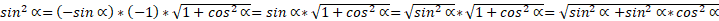 .
Ponieważ
sin2α=2sinα*cosα, stąd 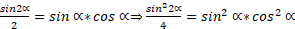 .
Sin2α
dla III ćwiartki, o czym będzie mowa w dalszej części tej pracy, jest równy:
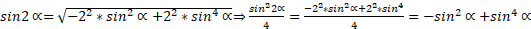 , którą to
sumą możemy podmienić iloczyn
 , występujący pod pierwiastkiem, po
podmianie otrzymamy:
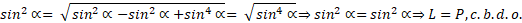
Sprawdzimy
równanie 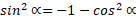 , dla 210stopni:
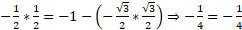 .
Równania z
twierdzenia jedynki są bardzo pożyteczne w rozwiązywaniu różnych zadań
trygonometrycznych, np.:
Przykład 3.
Znając  , znaleźć cos240°.
Dla 120° z II
ćwiartki mamy modyfikacje dotyczące tej ćwiartki: 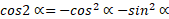 oraz twierdzenie
jedynki:
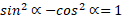 .
Podstawiamy w
miejsce nieznanego,  jego odpowiednik z
twierdzenia jedynki:
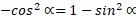 , stąd
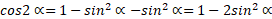 , wiec
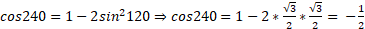 .
Przykład 4.
Znając 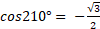 , wyznaczyć sin420°.
Dla 210° z
III ćwiartki mamy dla tej ćwiartki: 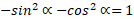 . Skorzystamy ponadto z równania
podwójnego kąta sin2α=2sinα*cosα. Z twierdzenia jedynki
wyizolujemy:
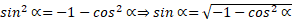 .
Zatem, 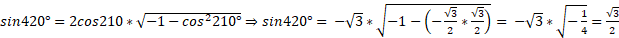 , co jest prawdą.
Przykład 5.
Kilka uwag w
kwestii stosowania liczby 1, która ma aż cztery wyrażenia trygonometryczne.
Jeśli mamy
zmodyfikowane równanie dla połowy kąta z II ćwiartki  , z równaniem potęgowym (po
modyfikacji) :
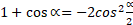 , to
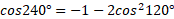 . Chcąc wyeliminować
 by wprowadzić
 za pomocą liczby 1, to
wybieramy twierdzenie jedynki dla kąta 120°, czyli II ćwiartki: . Podstawione do wzoru potęgowego
za (-1) daje równość:
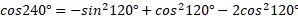 . Ponieważ z
twierdzenia jedynek:
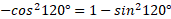 , to podmienimy otrzymując:
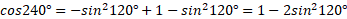 . Sprawdzimy:
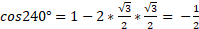 , co
jest prawdą.
Ten sam
rachunek dla  , czyli III ćwiartki, ma równanie
potęgowe:
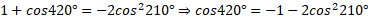 . Zastępując
 przez
 tym samym tokiem, wybieramy
tym razem równanie potęgowe twierdzenia jedynek dla III ćwiartki gdzie jest
210°:
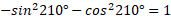 .
Po
podstawieniu otrzymamy: 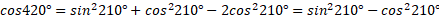 . Sprawdzamy:
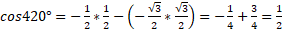 , co jest prawdą.
Poświęcimy
trochę miejsca innym metodom weryfikującym to nowatorskie spojrzenie na potęgę.
Przedstawię
metody wyznaczania sin i cos dowolnej krotności kąta α.
Sinus i
cosinus n –krotnego kąta α w formie pierwiastkowej.
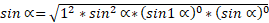 ,
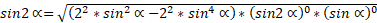 ,
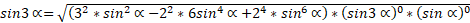 ,
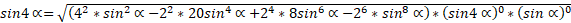 ,
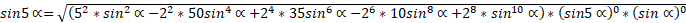 ,
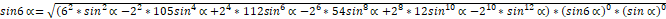 ,
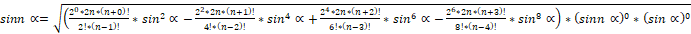 ,
Algorytm
uogólniony przedłużamy dotąd, stosując do składników naprzemiennie znaki (+) i
(-), aż w mianowniku ułamka osiągnie się (n –x)!=0!.
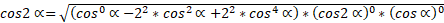 ,
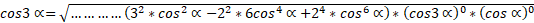 ,
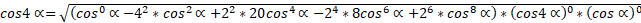 ,
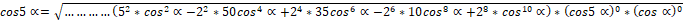 ,
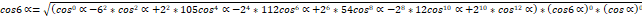 .
Jak widać dla
cosinusa krotności kąta, współczynniki są takie same jak dla sinusa.
Sinus i
cosinus n –krotnego kąta α w formie bez pierwiastkowej, sin nα,
ustalono tylko dla n nieparzystych.
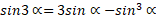 ,
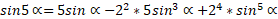 ,
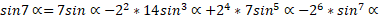 .
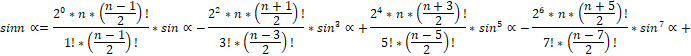
Ilość
składników aż do uzyskania w nawiasie mianownika 0!.
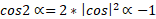 ,
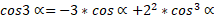 ,
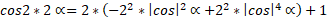 ,
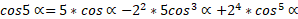 ,
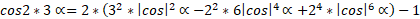 ,
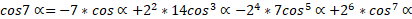 ,
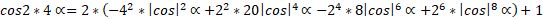 .
Uwaga! cosα dla n nieparzystych
ma współczynniki takie jak sinα, z tym, że dla krotności o wzorze: cos(a*4
-1)α, gdzie a=1;2;3;…, współczynniki te wymnożyć przez (-1).
Ponadto n –krotności zapisane jako 2*2; 2*3; 2*4; …..,
mają współczynniki jak sin 2; 3; 4; …., krotnego kąta z formy pierwiastkowej.
Współczynniki
towarzyszące potęgom sinα zostały wyizolowane nie bez powodu. Te
współczynniki to właśnie prezentowane w dowodzie 3, sumy szeregów
trygonometrycznych wyrażone w postaci wzorów z silni.
Współczynniki
występujące w kolumnie przy sin2α, równe  , przybierają wartości 12;
22; 32; 42; ….
Współczynniki
w kolumnie przy sin4α, o wartościach: -1; -6; -20; -50; -105; …
to  .
Współczynniki
w kolumnie przy sin6α, o wartościach: 1; 8; 35; 112; 294; …
to  .
Zastąpienie
wyrazów a wyrazami wyrażającymi krotności kąta
reprezentowanymi przez n wymaga synchronizacji tych
dwóch wyrażeń, polegającej na obniżeniu wartości zapisanych w nawiasach o cyfrę
2.
Np.: 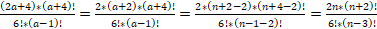 .
Przykład 6.
Ostatni z przykładów weryfikujących prawdziwość potęgi
realnej oprzemy o twierdzenie jedynki dla III ćwiartki, według którego: 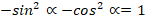 , skąd określimy
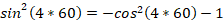 .
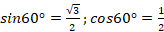 . Dla czterokrotności kąta wybierzemy równania
pierwiastkowe przedstawione wcześniej.
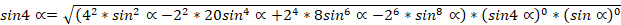 ,
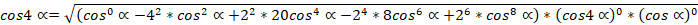
Podstawimy odpowiadające wartości liczbowe:
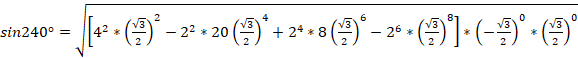 .
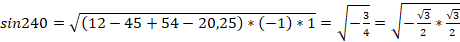 .
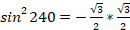 .
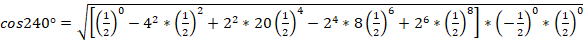 .
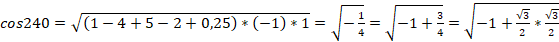 .
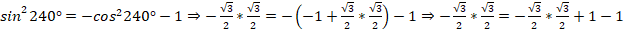 .
Mamy po lewej stronie ujemny kwadrat sinusa 240° oraz
potwierdzenie jego prawdziwości przez prawą stronę równania.
Weryfikacja potęgi realnej przez trygonometrię w pełni
potwierdza jej prawdziwość prowadzącą do tego, że uzyskuje się prawdziwe wyniki
z rozwiązywania równań trygonometrycznych, wypływające z działań
matematycznych. Tylko rachunek oparty na potędze realnej pozwala otrzymać
odpowiednie znaki wartości uzyskiwanych wyników, dyskredytując tym samym
nieprawdziwą „potęgę” klasyczną, która ich nie dostarcza, zmuszając do
poprzestawania na doświadczeniu, że w określonym miejscu powinien być znak
minus to go się stawia choć to wcale nie jest poparte rachunkiem matematycznym.
W całej tej pracy zostało wykazane, że czym innym jest
potęga liczby ujemnej a czym innym są jej wielokrotne iloczyny brane za potęgę.
Jeżeli więc mamy ujemny wielomian (a-b) podnieść do kwadratu,
gdzie b>a i a; b>0 to (a-b)2=(a-b)*(-a+b)= -a2+2ab-b2=
-(a2 -2ab+b2). Jeżeli ma to być
dwukrotny iloczyn to musimy go zapisać w formie iloczynu a nie potęgi (a-b)*(a-b)=a2-2ab+b2,
dopuszczalna jest tylko forma:
Ia-bI2=(-a+b)*(-a+b)=a2-2ab+b2.
Wśród liczb ujemnych wykładnikiem potęgi nie można posługiwać się do skrótowego
przedstawiania zapisu n –krotnych iloczynów jako (-a)n,
ponieważ n to wykładnik potęgi a nie liczba określająca ilość
czynników. Zbieg okoliczności sprawia, że np.: 3 –krotny iloczyn liczby -2
odpowiada (-2)*(-2)*(-2)=(-1)*2*2*2=(-2)3, wynik jest taki sam ale
konstrukcja matematyczna różna, ale już parzysty
2 –krotny iloczyn (-2)*(-2)= 2*2=I-2I*I-2I=I-2I2=22≠(-2)2 bowiem
(-2)2=-1*2*2.
Trudno sobie uzmysłowić istnienie ujemnego pola
powierzchni, czyli ujemnego kwadratu. Dzieje się tak dlatego, że geometria
rozpatruje to pole w systemie stacjonarnym. Wystarczy jednak dopuścić do głosu
ruch, szczególnie wirowy, tak powszechny w naturze a wszystko staje się
oczywiste. Jeżeli Ziemia wiruje w kierunku narastania kąta obserwowanego z
północnej półkuli to pole jej powierzchni ma znak +, ale na antypodach wiruje w
odwrotnym kierunku i ten odwrotny kierunek nadaje powierzchni półkuli południowej
właśnie znak „-‘’ by na płaszczyźnie równika mieć wartość przejściową ± bez
powierzchni. To samo się dzieje po obu stronach płaszczyzny ekliptyki układu
Słonecznego.
Longin Szatkowski.
Pracę ukończono 2006-06-15.
Opublikowano 2006-08-04.
Poprawiono i uzupełniono 29-01-2015.
Napisz: longin.sz@ interia.pl